Crossflight/Crossflight-CE, Mini Pix, PIXHAWK开源4.3以上固件使用I2C连接SU04进行定高的设置方法
配置说明(定高功能)
1.将SU04与飞控连接。在全部参数表搜索 RNGFND1_ 结果如下图所示:将RNGFND1_TYPE修改成2 ,点击写入参数。断电重启飞控后飞控即可成功识别SU04。
(4.3以后的飞控固件启动时间变长,因此在使用旧超声波时需要先用电池给飞控上电,然后立即插入超声波方可连接成功)
2.再将RNGFND1_MAX_CM设置为450,RNGFND_MIN_CM设置为43(单位:cm),RNGFND1_ORIENT设置成25。
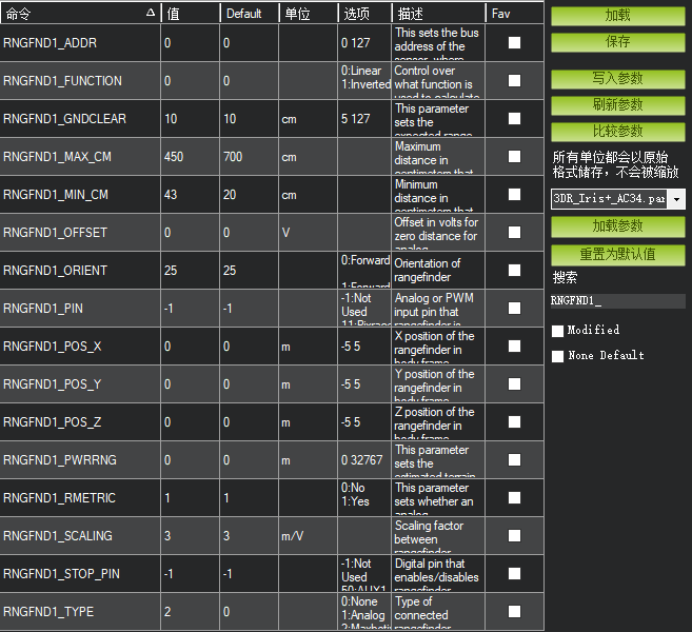
RNGFND1_MAX_CM是飞控在定高模式下能识别模块的最大距离。
RNGFND1_MIN_CM是飞控在定高模式下能识别模块的最小距离。
当模块发送的距离超过43~450cm时,飞控不识别模块的距离,通过气压计的高度来进行定高。
查看超声波数据
1.在快速界面查看超声波数据
将飞控连接地面站,在快速界面,双击选项卡,出来一个大的列表。在列表中选择sonarrange,则在该位置就会显示超声波的高度数据。


2.在debug界面显示超声波数据
勾选地面站的调试选项,双击弹出的动态表格,在列表中选取sonarrange,即可显示超声波数据的动态波形。如下图所示

