PIX6, PIXHAWK, CrossRace Pro, CrossRace, CrossFlight-CE, CrossFlight, Mini Pix装在直升机上如何设置尾桨?
Ardupilot中有多种方法可以控制尾旋翼来保持直升机偏航稳定和提供偏航控制,每种方法都有不同的作用。在全部参数表中搜索H_TAIL_TYPE参数用于选择控制尾旋翼的方法。下面给出了控制尾旋翼的方法:
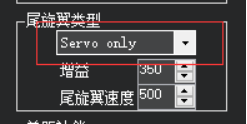
1. Servo Only:仅使用舵机控制,ArduPilot 将像尾桨陀螺仪一样提供尾桨稳定性,并控制尾桨叶片的桨距。如下图所示,在下拉菜单中选择Servo Only即可配置为仅使用舵机控制。
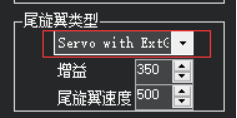
2. Servo with External Gyro:使用带外置陀螺仪的锁尾舵机控制,ArduPilot 仅输出偏航需求,而无需通过外部陀螺仪提供直接偏航姿态稳定。如下图3所示,在下拉菜单中选择Servo with External Gyro即可配置为使用带外置陀螺仪的锁尾舵机控制。
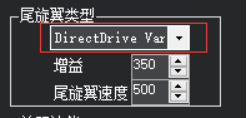
3. Direct Drive Variable Pitch (DDVP):电机驱动可变螺距,控制系统由一个舵机和一个电机组成,尾桨由电机驱动,电机的电调由 ArduPilot 控制。偏航是通过尾桨桨距舵机进行控制。如下图所示,在下拉菜单中选择Direct Drive Variable Pitch (DDVP)即可配置为使用电机驱动可变螺距控制。
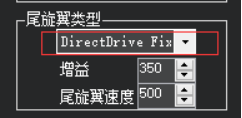
4. Direct Drive Fixed Pitch :电机驱动固定螺距,尾桨由电机驱动,电机的电调由 ArduPilot 控制,以保持偏航稳定性和偏航方向。如下图所示,在下拉菜单中选择Direct Drive Fixed Pitch Clockwise (DDFP CW)即可配置为电机驱动固定螺距控制。
Mini Pix装直升机时尾桨如何设置
(固件为开源固件,地面站为1.3.80版本)
Ardupilot中有多种方法可以控制尾旋翼来保持直升机偏航稳定和提供偏航控制,每种方法都有不同的作用。在全部参数表中搜索H_TAIL_TYPE参数用于选择控制尾旋翼的方法。下面给出了控制尾旋翼的方法:
1. Servo Only:仅使用舵机控制,ArduPilot 将像尾桨陀螺仪一样提供尾桨稳定性,并控制尾桨叶片的桨距。如下图1所示,在Tail Type下拉菜单中选择Servo Only即可配置为仅使用舵机控制。如下图2将参数SERVOx_FUNCTION设置成Motor4来控制尾舵机(默认为4通道输出)
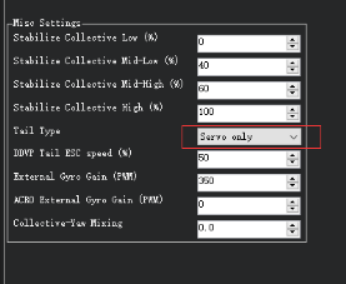
图1 配置成Servo Only
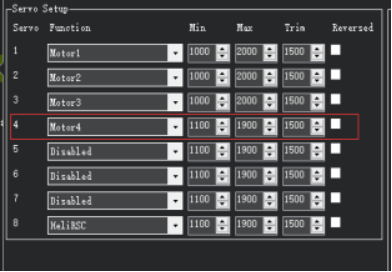
图2 配置输出通道
2. Servo with External Gyro:使用带外置陀螺仪的锁尾舵机控制,ArduPilot 仅输出偏航需求,而无需通过外部陀螺仪提供直接偏航姿态稳定。如下图3所示,在Tail Type下拉菜单中选择Servo with External Gyro即可配置为使用带外置陀螺仪的锁尾舵机控制。如下图4所示,将参数SERVOx_FUNCTION设置成Motor4来控制尾舵机(默认为4通道输出)
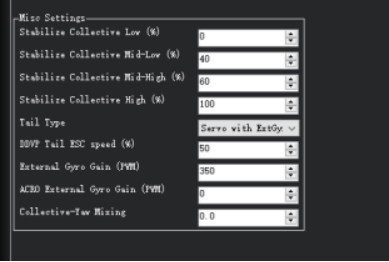
图3 配置成Servo with External Gyro
图4 配置输出通道
3. Direct Drive Variable Pitch (DDVP):电机驱动可变螺距,控制系统由一个舵机和一个电机组成,尾桨由电机驱动,电机的电调由 ArduPilot 控制。偏航是通过尾桨桨距舵机进行控制。如下图5所示,在Tail Type下拉菜单中选择Direct Drive Variable Pitch (DDVP)即可配置为使用电机驱动可变螺距控制。如下图6所示,将参数SERVOx_FUNCTION设置成Motor4来控制尾桨桨距舵机(默认为4通道输出)。因为minipix只有6个通道,因此需要将5通道设置成“HeliTailRSC”控制尾电机(默认为7通道输出)
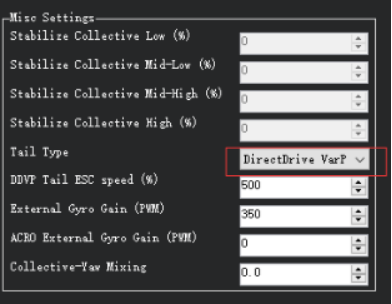
图5 配置成Direct Drive Variable Pitch (DDVP)
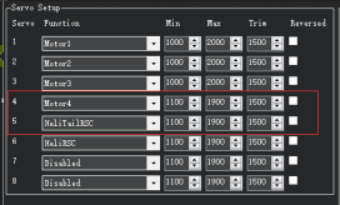
图6 配置输出通道
4. Direct Drive Fixed Pitch Clockwise (DDFP CW):顺时针电机驱动固定螺距,尾桨由电机驱动,电机的电调由 ArduPilot 控制,以保持偏航稳定性和偏航方向。从直升机上方观察时,与顺时针旋转的主旋翼一起使用。如下图7所示,在Tail Type下拉菜单中选择Direct Drive Fixed Pitch Clockwise (DDFP CW)即可配置为顺时针电机驱动固定螺距控制。如下图8所示,将参数SERVOx_FUNCTION设置成“Motor4”控制尾电机(默认为4通道输出)。
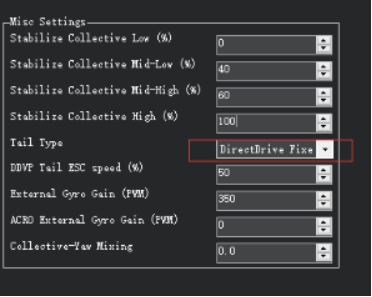
图7 Direct Drive Fixed Pitch Clockwise (DDFP CW)
图8 配置输出通道
5. Direct Drive Fixed Pitch Counter-Clockwise (DDFP CCW):逆时针电机驱动固定螺距,尾桨由电机驱动,电机的电调由 ArduPilot 控制,以保持偏航稳定性和偏航方向。从直升机上方观察时,与逆时针旋转的主旋翼一起使用。如下图9所示,在Tail Type下拉菜单中选择Direct Drive Fixed Pitch Clockwise (DDFP CW)即可配置为逆时针电机驱动固定螺距控制。如下图10所示,将参数SERVOx_FUNCTION设置成“Motor4”控制尾电机(默认为4通道输出)。
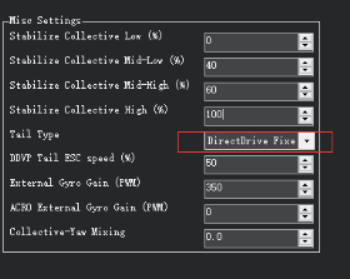
图9 配置成Direct Drive Fixed Pitch Counter-Clockwise (DDFP CCW)
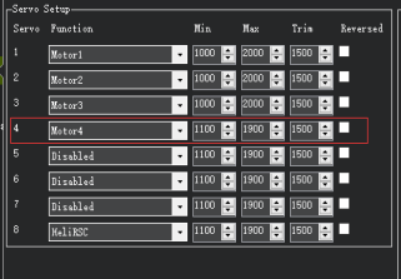
图10 配置输出通道