第一章 产品概述
1.1简介
F108是一款可在定点模式下高速定点飞行的穿越机,适用从新手入门到专业FPV竞速。它采用惯导算法解决了高速飞行光流信息不可用时失控或飞行时松杆不能定点问题,同时无需担心地形影响,从而实现精准穿越飞行。它支持定高、定点、自稳、手动、反乌龟5种飞行模式,新人首次即可实现稳定飞行。
1.2认识F108
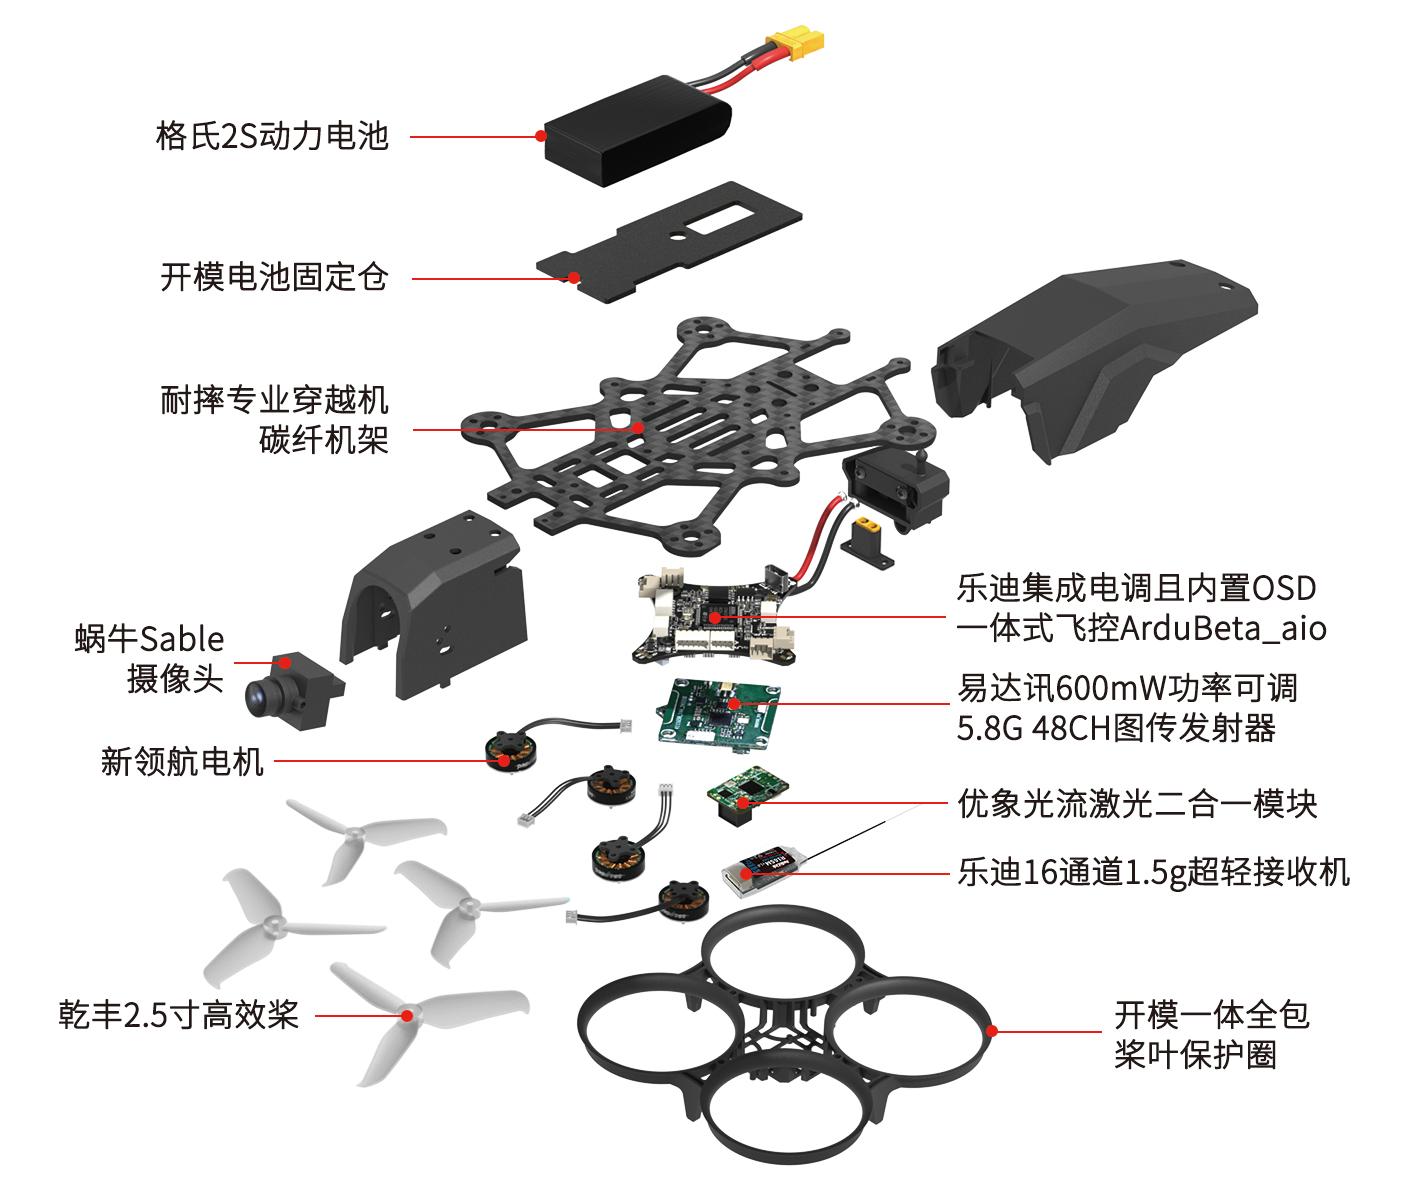
F108零配件拆解图
1.3包装清单
名称 | 描述规格 | 普通单机版 | 普通单机到手飞版 | 模拟图传单机版 | 模拟图传到手飞(FPV显示屏版) | 模拟图传到手飞(FPV眼镜版) |
机身 | F108机身 | 1 | 1 | 1 | 1 | 1 |
遥控器 | 乐迪T8S遥控器 | 1 | 1 | 1 | ||
接收机 | 乐迪R16SM接收机 | 1 | 1 | 1 | ||
飞控/电调 | 乐迪集成电调且内置OSD一体式飞控ArduBeta_aio | 1 | 1 | 1 | 1 | 1 |
光流 | 优象光流激光二合一模块 | 1 | 1 | 1 | 1 | 1 |
电机 | 新领航电机 | 4 | 4 | 4 | 4 | 4 |
桨叶 | 乾丰2.5寸桨 | 4 | 4 | 4 | 4 | 4 |
电池 | 格氏2S XT30电池 | 1 | 1 | 1 | 1 | 1 |
充电器 | 乐迪CM210充电器 | 1 | 1 | 1 | 1 | 1 |
模拟图传 | 易达讯600mW图传 | 1 | 1 | 1 | ||
摄像头 | 蜗牛caddx sable摄像头 | 1 | 1 | 1 | ||
FPV眼镜 | 易达讯3寸FPV眼镜 | 1 | ||||
FPV显示屏 | 鹰眼小飞手4.3寸显示屏 | 1 | ||||
其他配件 | O4摄像头固定件 | 1 | 1 | 1 | 1 | 1 |
数据线 | Type-C数据线 | 1 | 1 | 1 | 1 | 1 |
螺丝刀 | 1.5六角螺丝刀 | 1 | 1 | 1 | 1 | 1 |
2.0十字螺丝刀 | 1 | 1 | 1 | 1 | 1 | |
包装盒 | 箱包/彩盒 | 1 | 1 | 1 | 1 | 1 |
注意:
F108说明书以T8S遥控器为例,用户可选择乐迪其他遥控器,比如乐迪T16D/T12D/T8FB。
实际的配件清单请以销售界面为准。
使用前,请撕掉光流镜头的贴纸,否则会影响光流定位精度。
如果购买的图传版F108,请取下摄像头镜头保护罩,否则无法看到图像。另外,摄像头角度可调。
第二章 飞行前准备
2.1认识遥控器
遥控器以左手油门(即油门摇杆为遥控器左边的摇杆)为例,遥控器上左右2个摇杆分别对应4个控制方向,左边摇杆负责油门(通过上下拨动摇杆来控制飞机垂直方向的上升和下降)和方向(通过左右拨动摇杆来控制飞机顺时针或者逆时针转向);右边摇杆负责俯仰(通过上下拨动摇杆来控制飞机水平方向的前后飞行)和横滚(通过左右拨动摇杆来控制飞机水平方向的左右侧移),如下图所示:
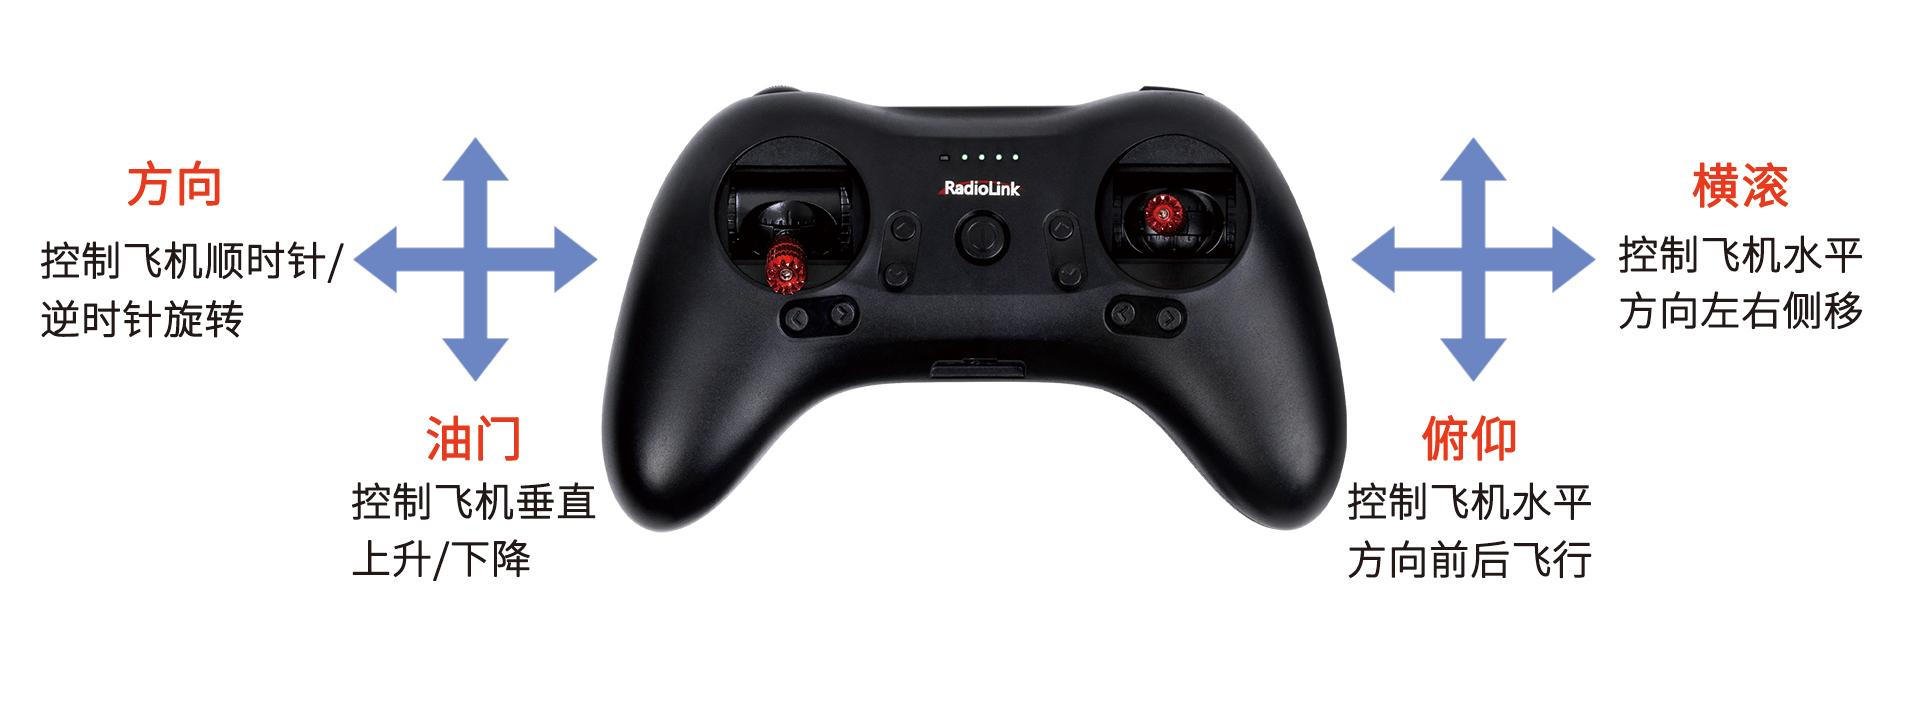
左手油门
2.2飞行器动作
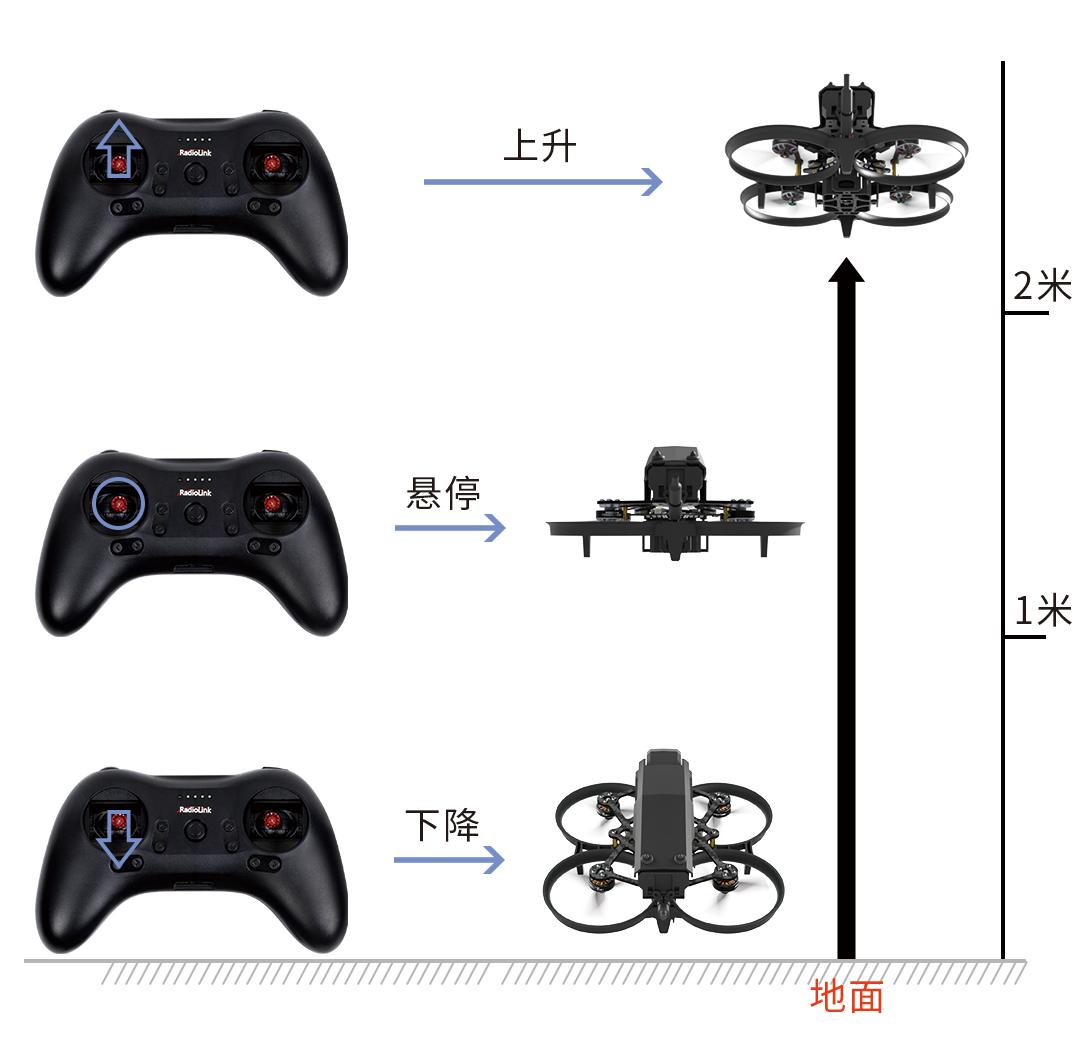
爬升、悬停、下降(注意:以下飞行器操作均以左手油门,也就是美国手遥控器为例。)
对应遥控器油门摇杆(左摇杆的竖向)向上,中立,向下。上下幅度对应飞机爬升和下降速度,
中间是悬停,如下图所示:
方向
对应方向舵摇杆(左摇杆的横向)左右操作,实现机身顺时针或者逆时针转向。
方向舵摇杆(左摇杆)向左拨动,F108机身逆时针旋转,如下图所示:

方向舵摇杆(左摇杆)向右拨动,F108机身顺时针旋转,如下图所示:

俯仰
对应遥控器上的俯仰摇杆(右摇杆的竖向),实现F108机身水平方向的前进或者后退。

F108水平向前飞行

F108水平向后飞行
横滚
对应遥控器上的横滚摇杆(右摇杆的横向),实现机身水平方向的向左侧移或者向右侧移。

F108水平向左侧移

F108水平向右侧移
2.3电机和桨叶安装
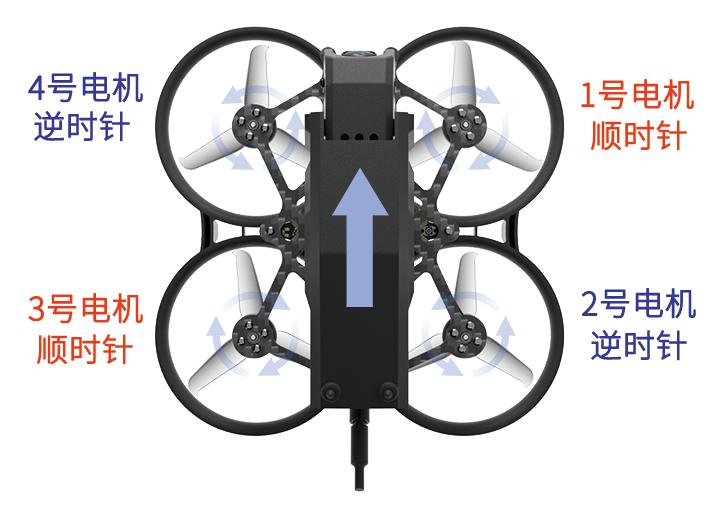
飞行器能够实现飞行,主要是通过电机转动,带动螺旋桨的转动,旋翼在旋转的同时,也会同时向电机施加一个反作用力(反扭矩),促使电机向反方向旋转,从而给飞行器提供升力。
在实际飞行中,如果所有的电机都朝向一个方向旋转,也就是仅仅顺时针旋转或者仅仅逆时针旋转,那么电机转动时仅仅产生一个方向的力,那么飞行器则会出现侧翻,无法起飞的情况。那么要保证飞行器保持平衡,正常飞行,则需要飞行器上安装的电机既有顺时针旋转,又有逆时针旋转以此来抵消旋翼旋转时产生的反作用力,从而实现飞行器的正常飞行。简单来说,就是飞行器上需要有正转电机和反转电机同时工作。电机正反转,代表的是电机顺时针转动和逆时针转动。电机顺时针转动是电机正转,电机逆时针转动是电机反转。电机坏了需要更换新电机的时候,需要特别注意电机的正转和反转,一般飞行器的斜对角的电机方向是一致的,如果电机装反,那么飞行器则不能起飞。
F108在出厂时已安装好电机和桨叶,如果如果电机或桨叶坏了需更换,可参考下图:
2.4飞行前设备准备
请先用USB线给遥控器T8S充满电。
出厂默认F108标配的2S锂电池是未充满电的,飞行前请用F108标配的锂电池充电器CM210给2S锂电池充满电,确保F108能正常飞行。CM210充电器的使用方法,请参考章节3.6充电器。
2.5飞行注意事项
首次接触飞行的用户建议先将飞行模式设置为定点模式(具体设置方法见下文),在定点模式下飞行,待飞行到一定高度油门摇杆回中松开油门,只需要操作右手边的摇杆,进行前后左右的飞行调整,定点飞行相对简单。选择自稳模式尤其是手动模式飞行的用户,飞行过程中操作摇杆尽量轻缓,进行小幅度的修正,请尽量不要大动作的打摇杆,避免飞机忽上忽下或者高速,大范围的前后左右飞行。
飞行时如果撞到东西导致飞机掉落,应立刻把通道7打到最高,电机上锁,使电机停止转动。
2.6飞控通道与设置说明
模式 | CH5 | CH7 | CH8 | CH10 |
解锁 | >1750us(遥控器舵量+100%或100%) | |||
自稳模式 | <1230us(遥控器舵量-100%或0%) | |||
定高模式 | 1491us-1620us(遥控器舵量0%或50%) | |||
定点模式 | >1750us(遥控器舵量+100%或100%) | |||
反乌龟模式 | >1750us(遥控器舵量+100%或100%) | |||
手动模式 | >1750us(遥控器舵量+100或100%) |
2.7遥控器设置
使用乐迪T8S时:
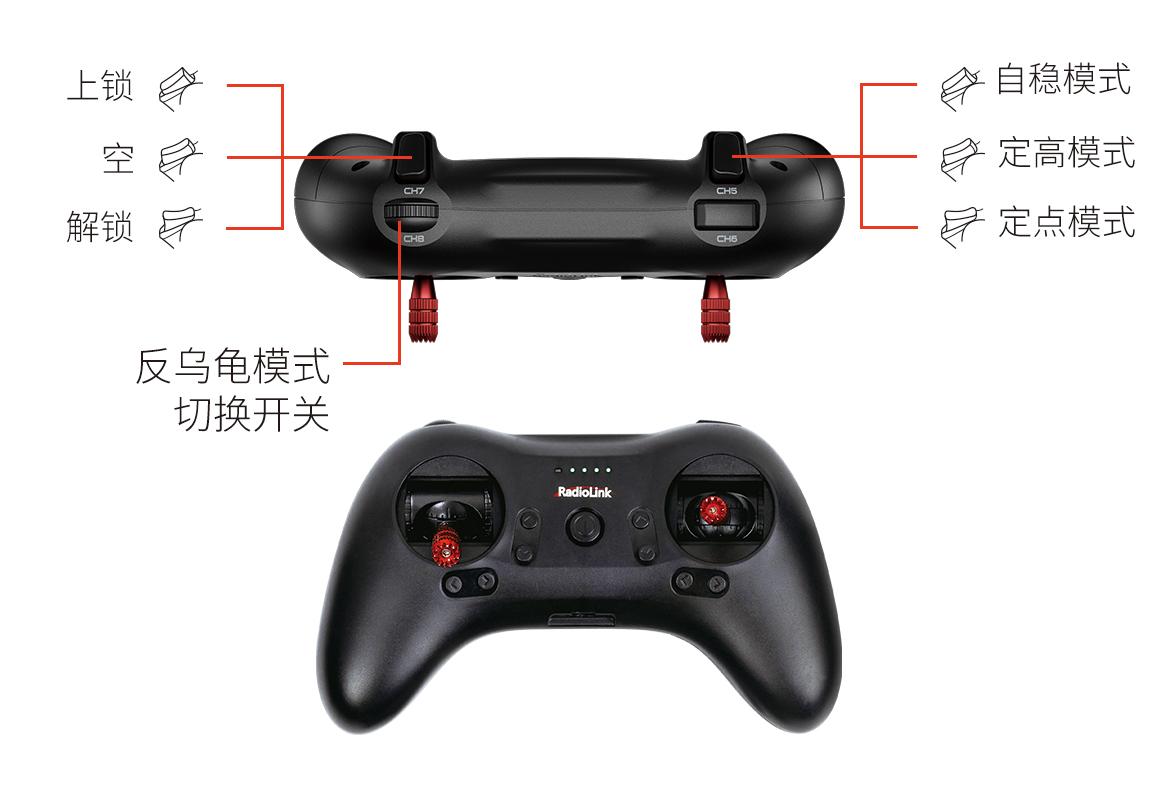
T8S遥控器控制F108时,T8S的CH5开关(右手边的三段开关)用于切换自稳/定高/定点飞行模式,CH7开关(左手边的三段开关)用于解锁和上锁,CH8旋钮用于切换反乌龟模式(默认滚动到最右边开启,最左边关闭),如下图所示:
使用乐迪T16D/T12D时:
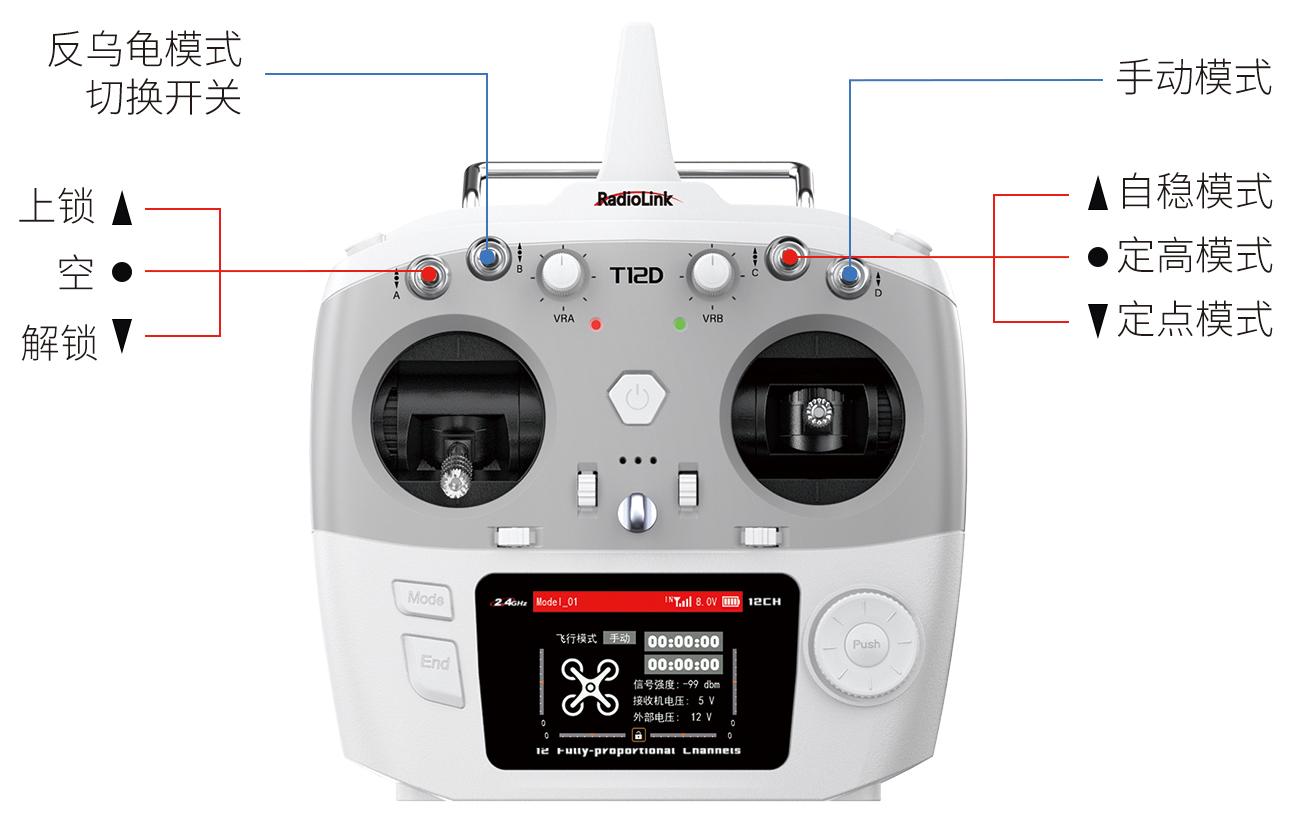
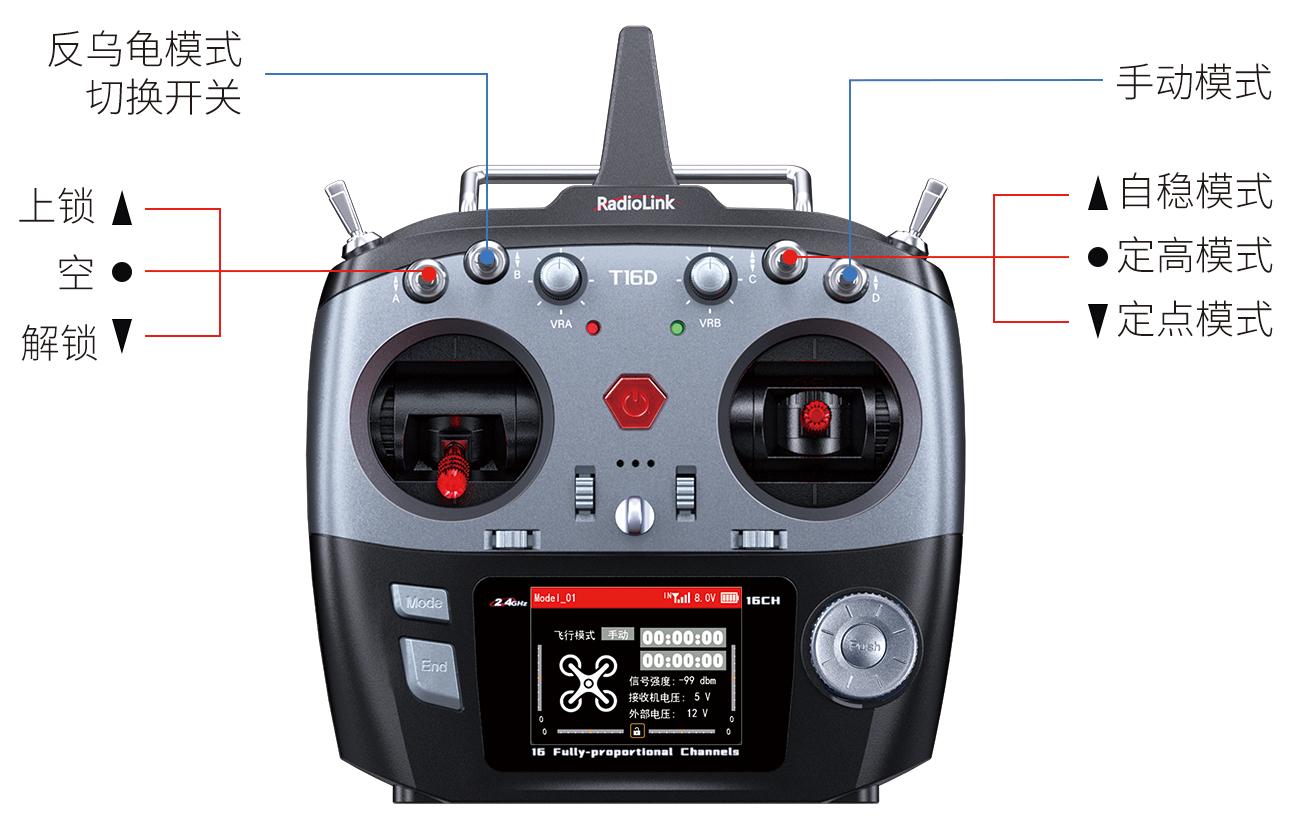
T16D/T12D遥控器控制F108时,通道5的SWC三段开关用于切换自稳/定高/定点飞行模式;通道7的SWA开关用于解锁和上锁;通道8的SWB开关用于开启或关闭反乌龟模式;通道10的SWD二档开关用于开启或关闭手动模式,如下图所示:
* 关于乐迪遥控器的使用方法,请到乐迪官网www.radiolink.com下载相应的电子版详细说明书。
2.8接收机对码
到手飞版F108配备R16SM接收机(见下图)。
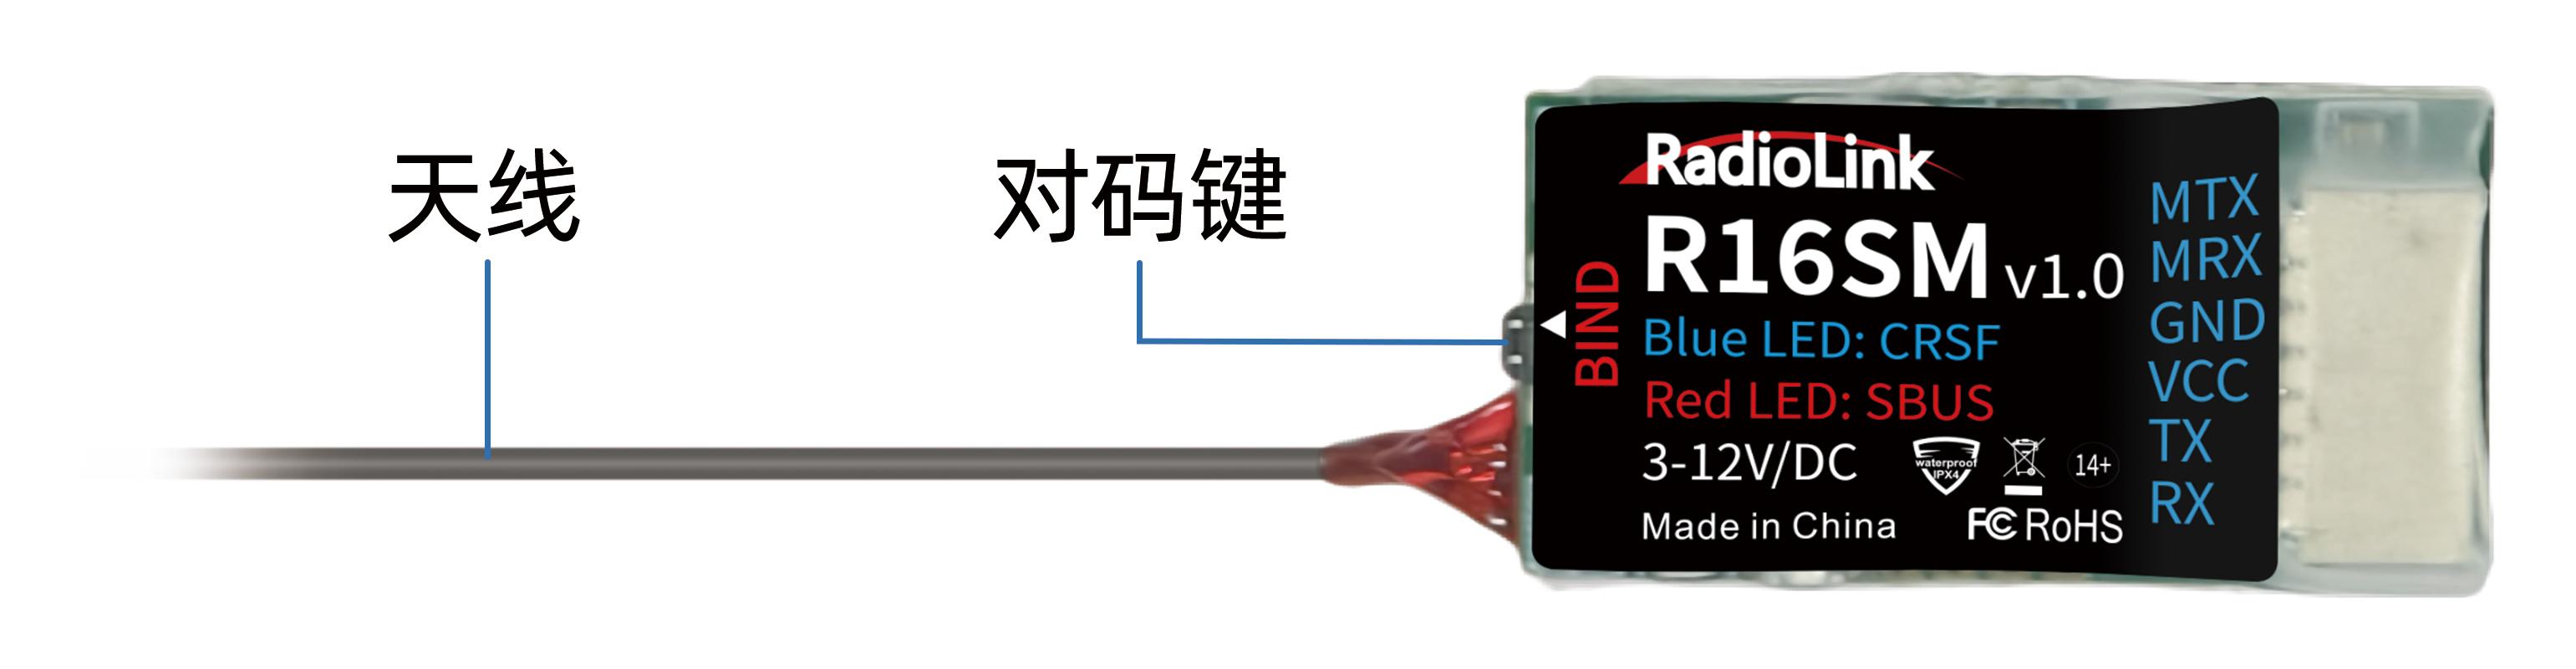
R16SM和配套的遥控器出厂默认是已经完成对码的,购买到手飞版的用户不需要再进行对码。R16SM兼容的遥控器包括T16D/T12D/T8FB/T8S。如果更换了遥控器和接收机,在起飞前需要将遥控器和接收机对码,R16SM对码操作方法如下(以乐迪遥控器和接收机为例):
将发射机与接收机放置在间距为50厘米左右的位置。
分别给遥控器和接收机通电。
按下接收机侧面的对码键1 秒钟以上,接收机指示灯开始闪烁代表对码开始。多人同时对码时,接收机将寻找与之最近的遥控器进行对码。
当接收机指示灯停止闪烁变为常亮表示对码完成。
如果您的F108更换的是其他品牌的遥控器与接收机,则请对照对应的遥控器说明书进行对码。
注意:请确保R16SM的指示灯为蓝色,即CRSF协议工作模式。如果R16SM的指示灯为红色(SBUS信号),请短按一次对码键,切换为CRSF协议的蓝灯。
第三章 飞行练习
3.1 F108上电
在给遥控器和2S锂电池充电后,将遥控器的油门操作杆推到最低端,然后再长按T8S遥控器的电源键开机,最后再给F108上电。将电池的XT30端子头和F108连接,并使用电池扎带固定电池。
飞行器F108上电时请注意:
上电时,请将机头即摄像头与自己的方向保持一致,这样起飞后可以明确知道如何前后左右移动F108。
给F108上电时,电池的红色线对应丝印+,黑色线对应丝印-,电池的正负极不能接反,否则会损坏飞机。
上电之后,F108飞控板上的红色状态指示灯会开始闪烁,等待红灯常亮(自检完成并且满足解锁起飞的条件),此时可以进行解锁飞行,若红灯一直闪烁代表没有满足解锁条件,无法解锁,需排查原因,包括接线是否完整,接收机是否对码,电池是否低电等。
3.2解锁与上锁
A. 飞行解锁
正式飞行前需要进行飞行解锁,否则即便将油门推到最高位置,飞机也不会起飞。
T8S遥控器将油门处于最低位置,拨动CH5选定一个飞行模式,然后将7通道开关向上拨,置于如下图所示解锁位置,桨叶开始怠速转动,表示解锁成功。出于安全保护考虑,如果解锁后5秒钟内遥控器没有任何操作,飞机会自动上锁(螺旋桨停止转动),所以请正式飞行前重新解锁。
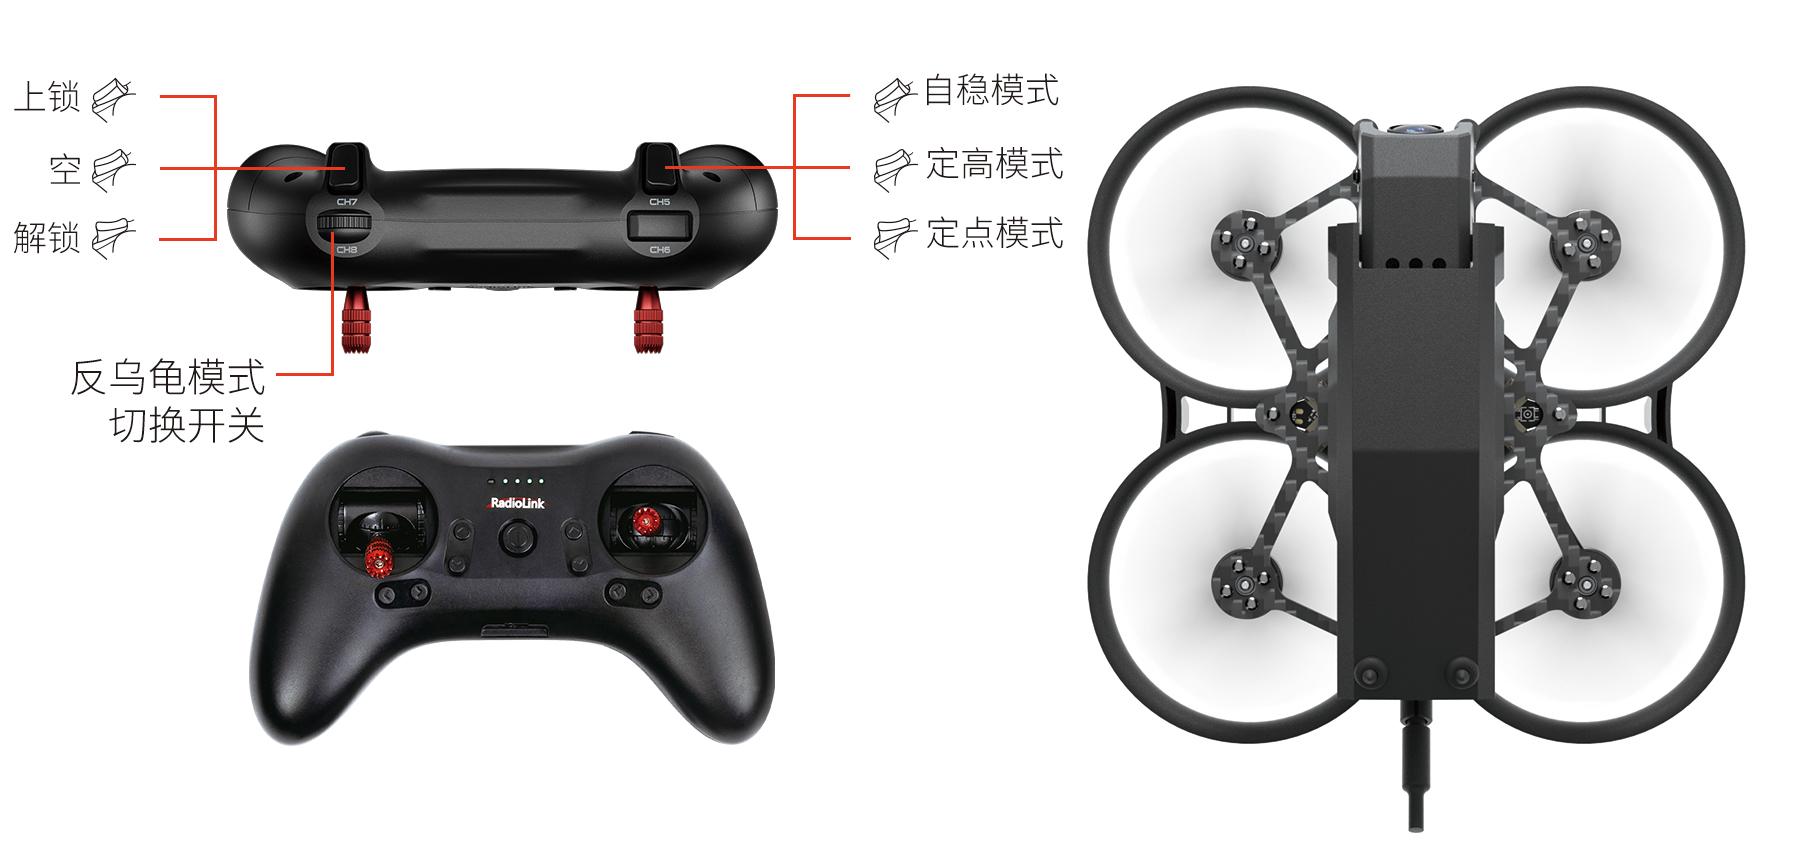
F108解锁后桨叶开始怠速转动代表解锁成功
B. 飞行上锁
飞行结束后,将T8S遥控器7通道开关向下拨,置于如下图所示上锁位置,桨叶停止转动,说明进入上锁状态。
注意:飞行结束之后,请先给飞机上锁,再去拿飞机,避免怠速转动桨叶打伤手的情况。停止使用时,请先给F08飞机断电,再关闭T8S遥控器电源。
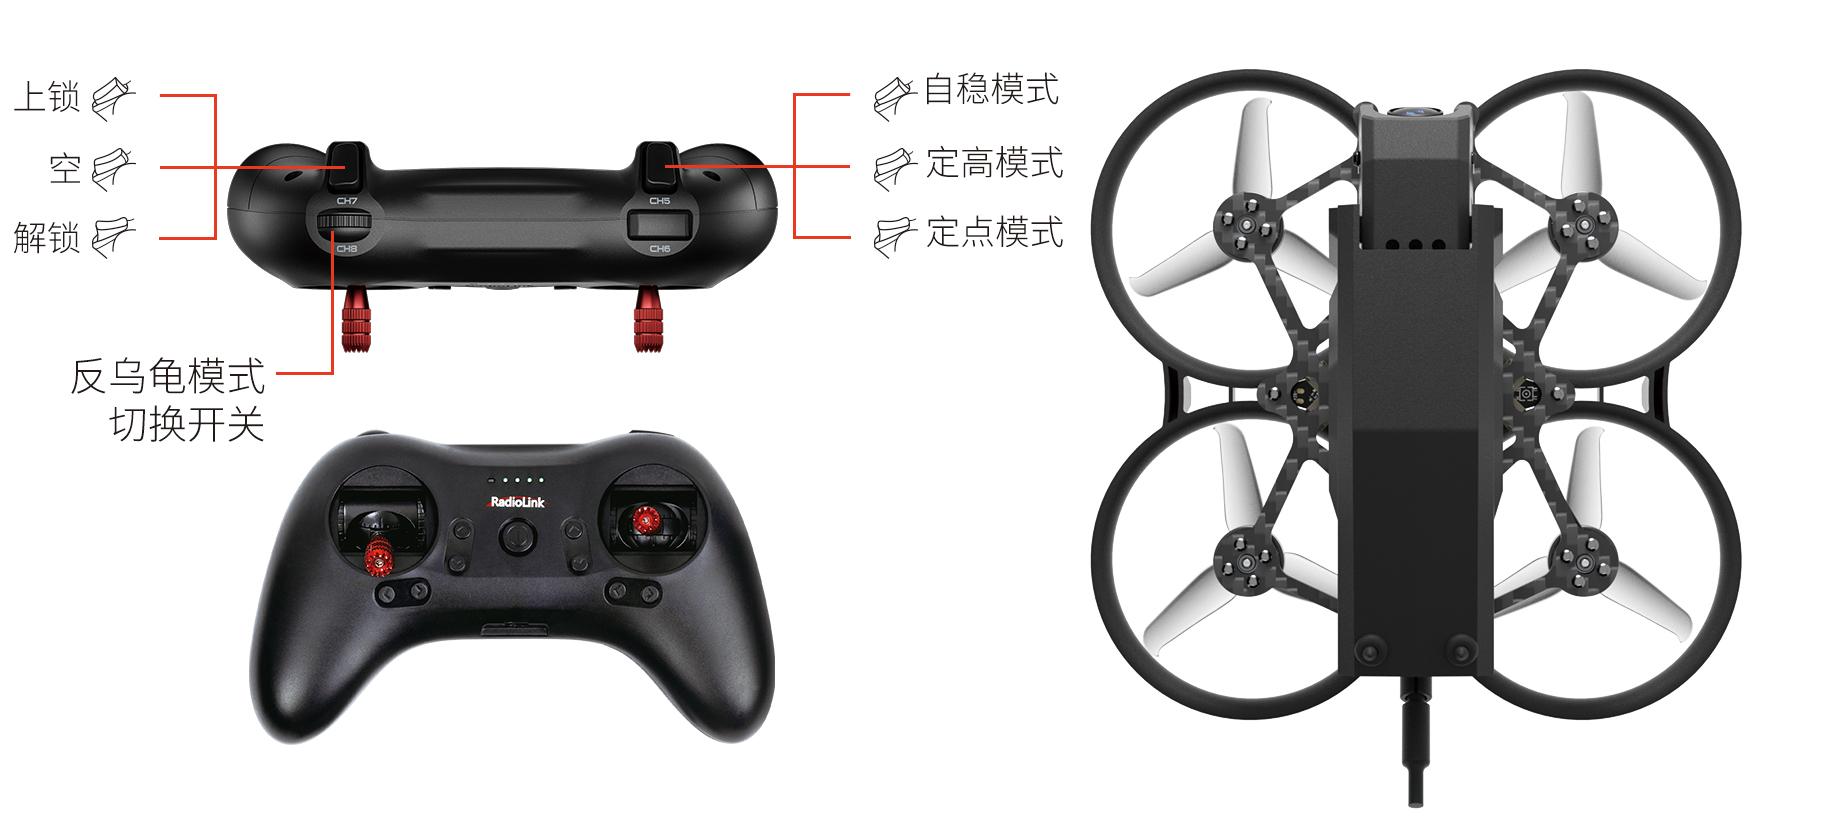
F108桨叶停止转动代表上锁成功
3.3五种飞行模式
3.3.1定点模式
飞机爬升和下降
将遥控器飞行模式开关CH5拨动到定点模式下,确保飞机前后方向与人一致,进行飞行解锁后,轻推遥控器油门,电机启动,油门推到中点以上飞机稳定向上爬升,在中点以下是下降,离地起飞需要将油门摇杆推到中点以上。
温馨提示:刚开始飞行容易发生不知所措的情况,首先要学会收油门(下拉油门摇杆到底),就像开车要首先学会踩刹车一样。
飞机定点悬停
飞机爬升或下降到合适高度将油门摇杆推到中点,飞机会保持当前位置和当前的高度稳定不动。
飞机定点飞行松杆刹车急停
定点模式下,通过俯仰和横滚摇杆控制飞机前后和左右平面移动,确保飞机在一个位置点上,因为F108为穿越机设计,反应速度非常快,遥控器控制时采用点动方式,即拨下摇杆就松开,摇杆自动弹回至中立点,飞机会反方向刹车急停并稳定保持位置不动,切忌一直压着摇杆不松手,那样飞机会加速朝一个方向飞。注意飞机机头朝向人的前方,与人的方向一致,一旦误动方向摇杆飞机方向发生改变,下拉油门摇杆将飞机降落。
方向
在学会油门上下和飞机前后左右平面移动后,练习方向操作时,想象自己在飞机上操控方向。
3.3.2定高模式
F108配置了简单易操作的定高模式,操作方法基本和定点模式一致,只不过当油门稳定控制高度不动时,飞机无法保持当前位置不动,没有摇杆控制时会向平面任意方向飘动另外松杆时也不具备刹停功能,需要通过和横滚摇杆控制飞机前后和左右平面移动。
3.3.3自稳模式
自稳模式下的爬升,下降,前后左右等基本操作方式与定高模式相同,在自稳模式下油门对应的是飞机动力,油门摇杆向上推的越多爬升动力越大,飞控不再辅助定高。想要飞行器维持在同一高度,需要飞手经过一段时间的练习来通过飞行操作实现。
但是自稳模式下,飞控对飞行器最大飞行角度有限制,自稳模式下无法进行手动翻滚,如果您想要实现连续翻滚动作,请切换至手动模式。
3.3.4手动模式
手动模式下的爬升,下降,前后左右等基本操作方式依然与定高模式相同,手动模式为经典的FPV飞行操控方式,该模式下会关闭自动增稳等所有飞行辅助功能,遥控器杆量直接控制飞行器油门及姿态,请在熟练掌握飞行操控技能的前提下切换该模式。
手动模式下,飞行器姿态控制灵敏度与定高和自稳模式相比将大幅度提升,姿态不受任何限制,可达到任意姿态,用户可实现竞速及花式飞行。
当您在定高和自稳模式下熟悉爬升/下降,悬停,定点悬停和转向之后,可以使用遥控器通道10切换到手动模式下进行诸如连续翻滚,花式飞行等高阶动作的练习。
3.3.5反乌龟模式
当飞机受到碰撞或者操作失误任意角度侧翻时,可以启用反乌龟模式通过一侧电机旋转使机身翻转回正,此时可以通过上述遥控器的设置使用通道8开关开启反乌龟模式 (其中开启或关闭反乌龟模式时,油门必须要在最低点,否则无法开启或关闭反乌龟模式),切换成功后,推一点油门,朝想要翻转的方向打对应的横滚或俯仰摇杆(例如想往右边翻转就朝右打横滚摇杆),待机身翻转回平后,将油门推到最低位,再关闭反乌龟模式,然后使用通道7解锁起飞。
3.4低压报警
电池电压低于6.8V时,F108飞控板上的红色指示灯开始慢闪(若使用3S电池,电压低于10.5V时飞控红色指示灯开始慢闪),请立即返航并更换电池,避免电池过放。F108图传版到手飞套装,出厂标配的图传摄像头有OSD功能,飞手可以在FPV显示屏或眼镜下方查看飞机电池的当前电压。
电量低于6.8V时飞控红灯闪烁,3秒后飞机会自动缓慢降落,若降落位置不合适可以使用横滚俯仰轴控制微调降落位置但油门无效。
注意:F108标配2S电池版本的参数,若更换为3S电池,需写入匹配3S电池的飞控参数,详情请查阅乐迪官网www.radiolink.com/f108_firmware
3.5飞机水平校准
飞机出厂前默认已做水平校准,新机到手直接使用即可,无需校准。如后续飞行撞击后出现飞机姿态不稳或自己更换电机,桨叶等,飞行需要重新进行水平校准。校准时飞机处于上锁的状态。飞机水平校准步骤如下:
飞控ardubeta_aio通过 TYPE_C数据线成功连接地面站(也可以通过数传进行连接,请注意用数传连接的时候波特率请选择为57600,而用TYPE_C线连接的时候波特率需要选择115200),确保遥控器和接收机对码成功,然后打开遥控器电源。
打开地面站(F108飞控支持乐迪地面站、开源地面站、QGC地面站调参。地面站下载链接:https://www.radiolink.com/f108_firmware),选择好波特率与端口后点击“连接”连接飞控。
注意:每台电脑的端口可能不一样,请选择有效的端口连接。在有多个COM口名称出现的情况下可能会出现失败情况,请先去除其他设备,或前往电脑的设备管理器查看显示F108飞控所在的端口。(默认电脑无法显示F108,需安装驱动,驱动详情请参照乐迪官网F108端口驱动安装说明。)
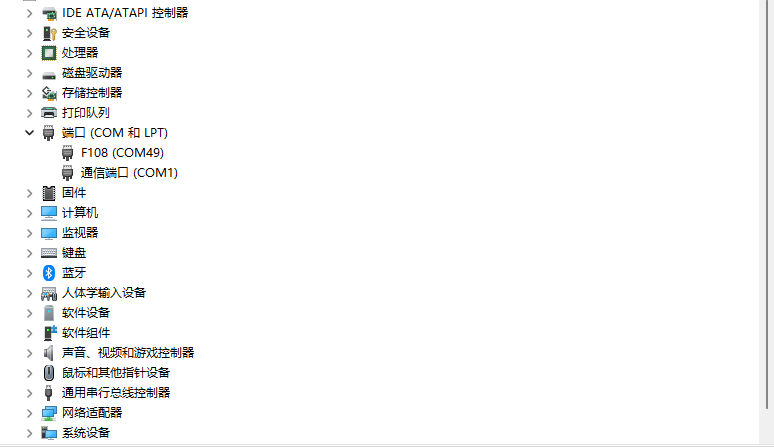
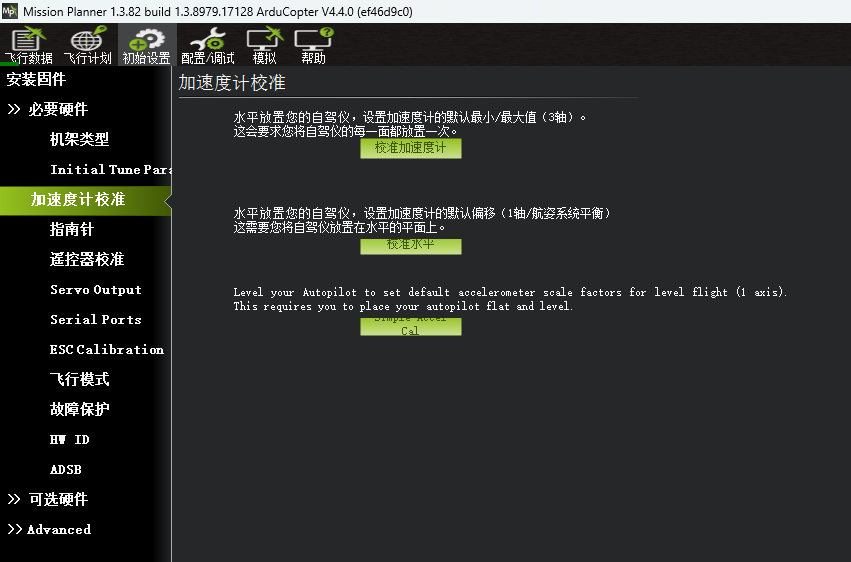
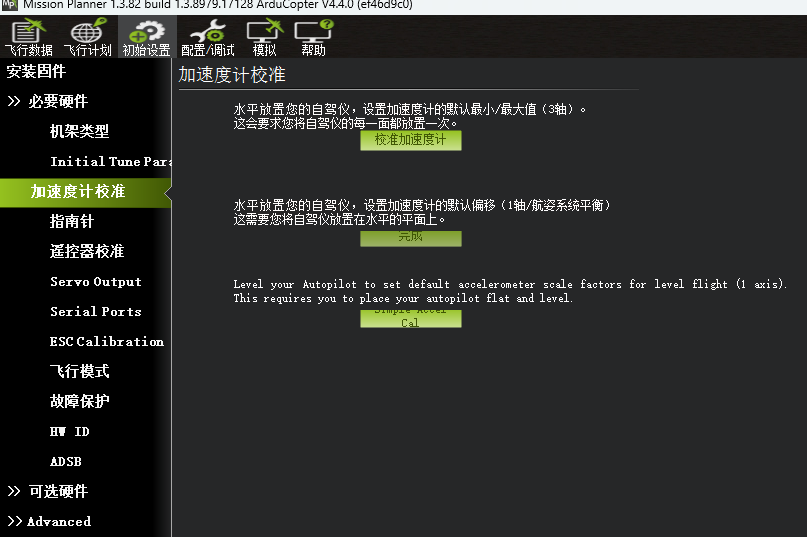
接着点击初始设置—必要硬件—加速度计校准。把飞机放水平后,点击校准水平按钮,等待两秒左右后出现完成字样,即校准完成,校准后飞控需断电重启。
3.6单机版F108的接收机接线
F108的单机版本没有配置遥控器和接收机,请自行配备支持SBUS、ELRS协议的迷你接收机,将接收机连接至飞控,以下为F108飞控板的接口定义:
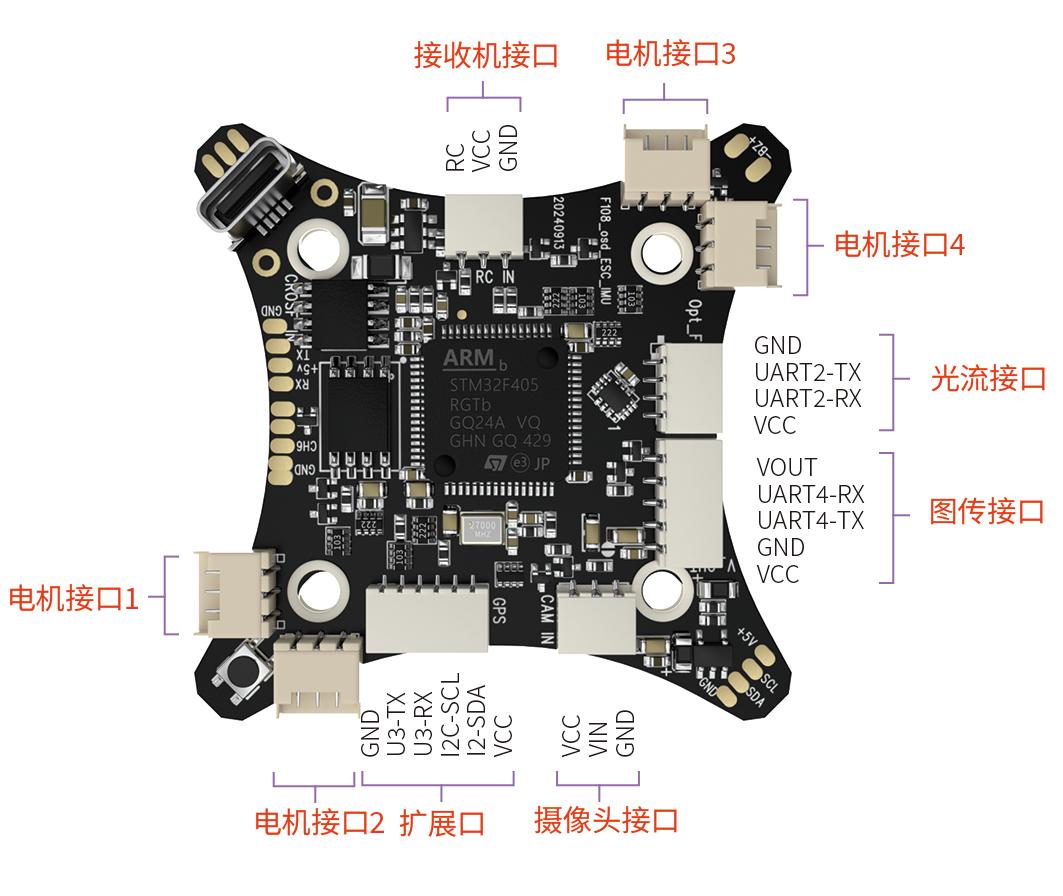
若和ELRS接收机一起使用,需将接收机连接到飞控扩展口的端口上,可参考下图:

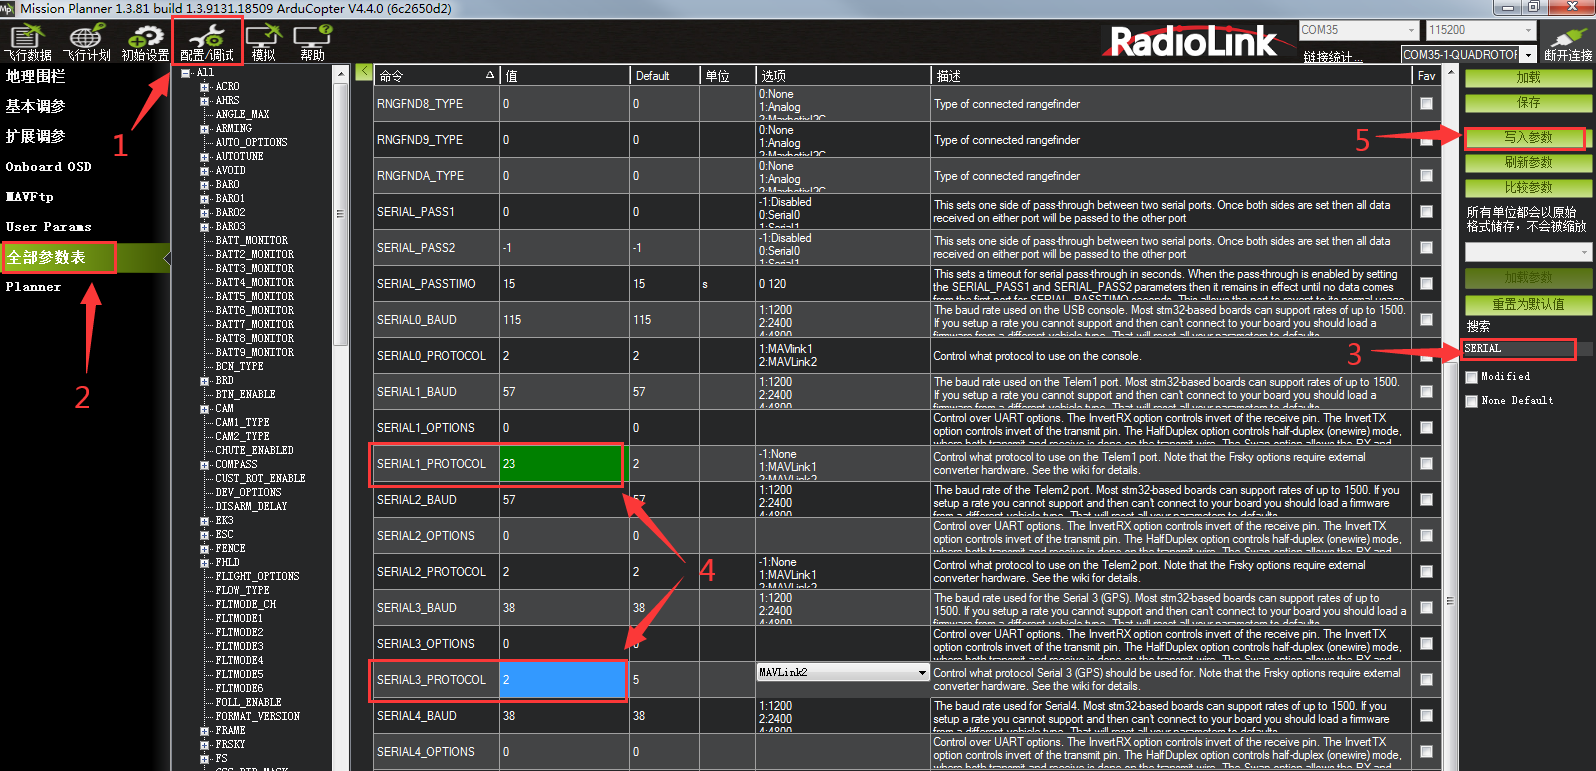
若和SBUS接收机一起使用,需将SBUS接收机连接至飞控的SBUS接收机插口(下图以乐迪R8SM接收机为例)。由于出厂配置的接收机串口是串口3(飞控上6pin的拓展口),因此在使用SBUS接收机时,需要修改设置,否则SBUS串口和ELRS接收机串口会冲突,导致遥控器与接收机不能通讯。请将飞控连接至地面站,在地面站全部参数表里搜索SERIAL3_PROTOCOL,将其后面的数值23改为2,搜索SERIAL1_PROTOCOL,将其后面的数值2改为23然后点击写入参数即可,操作步骤如下:


以下为F108飞控板和模拟图传及摄像头的接线图:

以下为F108飞控板和数字图传的接线图:

注意:如需从接收机导出RSSI值叠加到OSD模块上,可参考以下链接进行设置:
http://www.radiolink.com.cn/ttransmitter_betaflight_rssi_output
另外,用户可加装环绕F108机身的灯带,以下为F108飞控板和灯带的接线图:
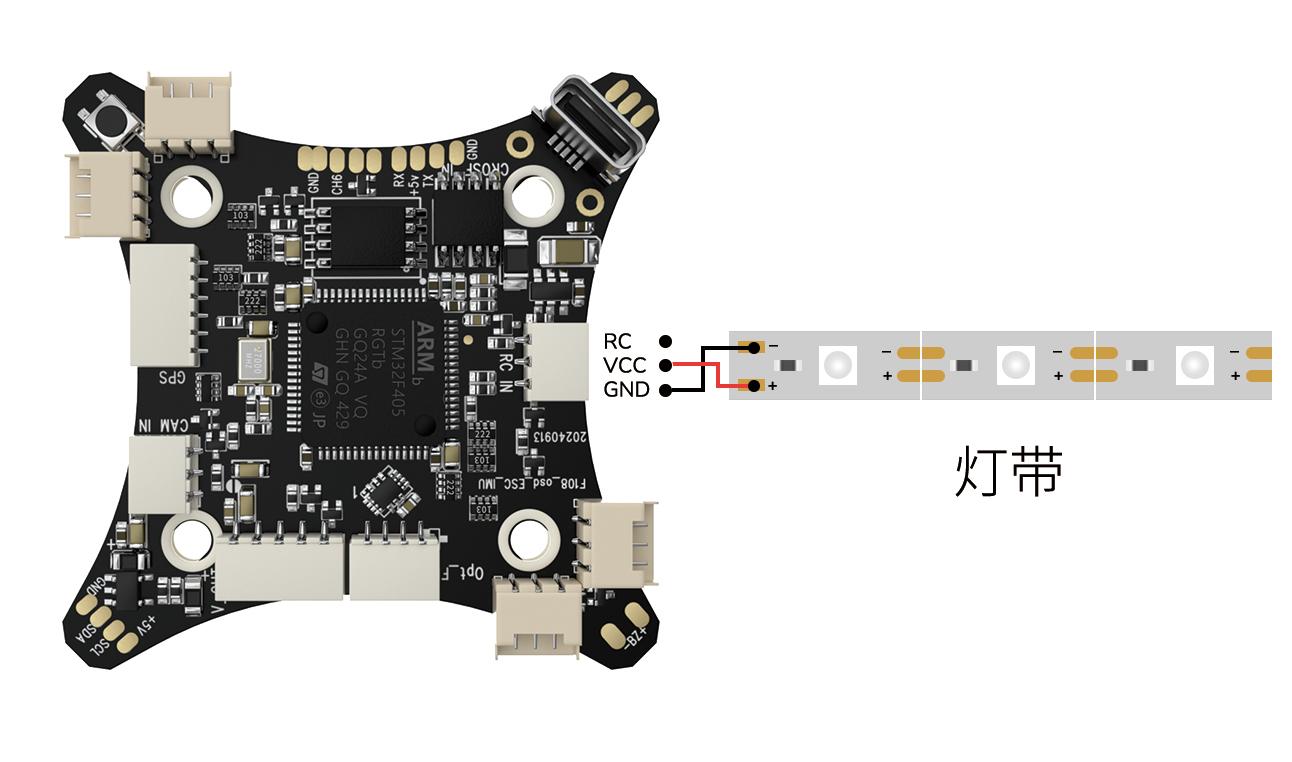
注意:灯带不是F108标配的配件,用户需单独购买。
3.7充电器
F108标配乐迪专业2S锂电池平衡充电器CM210给电池充电。
CM210充电器参数:
尺寸:40.5*21*15 mm重量:9g
输入电压:5V支持电池类型:2S锂电池
充电精度:0.02V充电电压:单片电芯最高4.2V
充电电流:1.5A平衡电流:0.8A
最大输出功率:20W输入端接口:USB Type-C输入
充电端接口:平衡口直充(3P XH2.54口)
工作模式:快充模式,平衡模式,涓流修复模式自适应
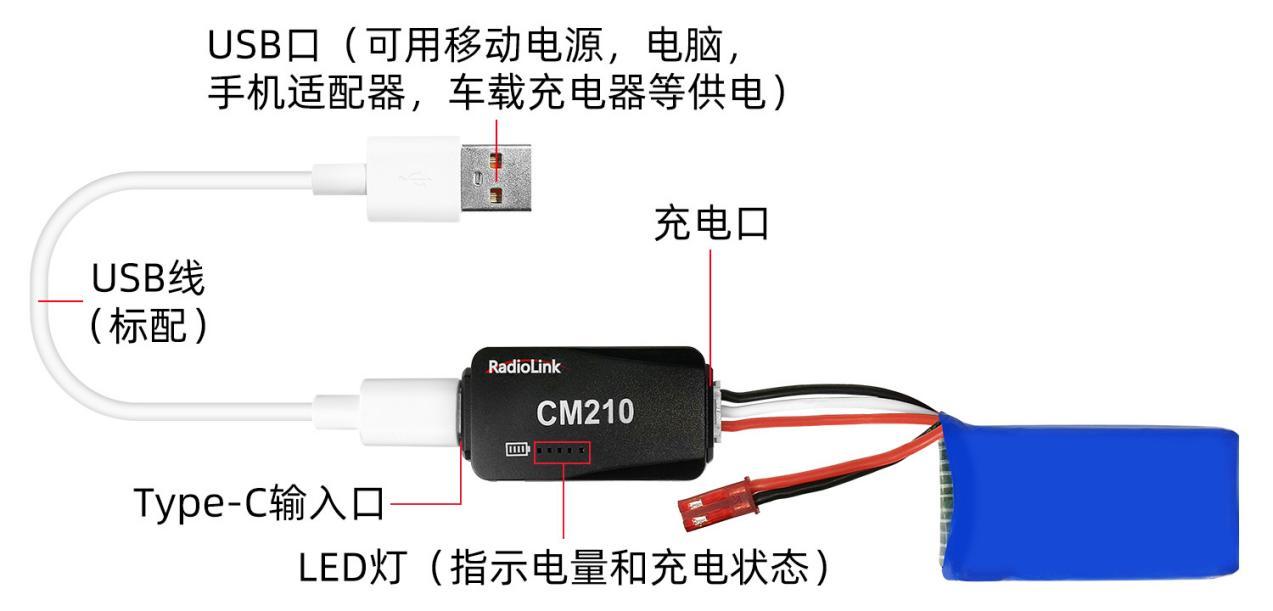
CM210充电器连接方式如下图:
CM210充电器使用方法:
将CM210充电器标配的USB线一端插入CM210充电器的 Type-C输入口(如上图),再将USB线另一端接入移动电源、电脑、手机适配器等供电设备,正确连接后充电器的红色LED指示灯常亮。
将飞机标配的2S锂电池的平衡头插入充电器的充电口(如上图)。 然后 LED绿灯开始闪烁,表示充电器正在对锂电池进行充电。(注意:充电过程中LED绿灯闪烁表示充电正常;若充电过程中LED红灯闪烁表示充电异常,需重新连接排查异常。)
四个 LED 绿灯全部常亮表示电池充满电,充电器会自动停止充电。
取下电池,拔掉电源。
CM210充电器 LED灯状态指示:
指示灯 | 状态 | 指示情况 |
红灯 | 闪烁 | 充电异常 |
常亮 | 上电后无电池插入 | |
绿灯 | 四个绿灯闪烁后熄灭 | 上电时闪灯指示 |
第1个绿灯闪烁。其余灯灭 | 电池电压小于7.4V | |
第1个绿灯常亮,第2个绿灯灯闪烁,其余灯灭 | 电池电压小于7.8V | |
第1、2个绿灯常亮,第3个绿灯闪烁,其余灯灭 | 电池电压小于8.2V | |
第1、2、3个绿灯常亮,第4个绿灯闪烁,其余灯灭 | 电池电压小于8.4V | |
4个绿灯常亮 | 电池满电 |
异常情况判断:
充电器上电后,刚插入电池或插入电池1分钟内,红灯闪烁。
电流检测电阻烧坏,MCU检测到电流太大。
开关管损坏,无法正常开关,无电流输出或电源输出电流太小。
充电器上电,插入电池后一段时间正常充电,之后红灯闪烁。
电源输出电流过小,或者电池损坏。
解决方法:重新更换电源或电池进行充电,如仍出现异常现象则充电器损坏。
第四章 其他设备使用说明
4.1易达讯600mW图传
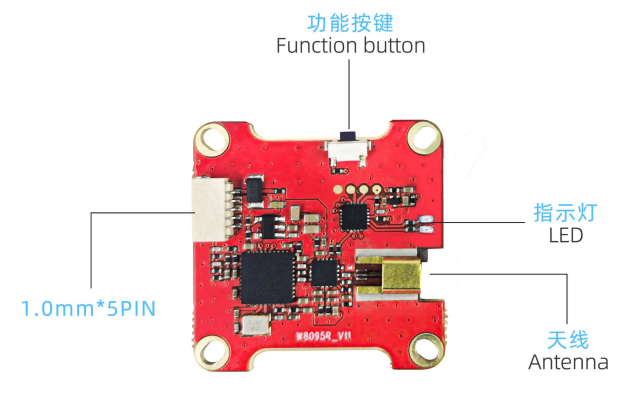
乐迪 F108模拟图传版配置蜗牛caddx sable摄像头和易达讯棕熊图传板(见下图)。如果您购买的是乐迪F108模拟图传到手飞版套装,出厂默认已经完成F108飞机和FPV眼镜/FPV显示屏的图传对频,直接给飞机和FPV眼镜/FPV显示屏上电即可使用。
LED指示灯的作用
红色灯用于指示工作状态或者按键配置时指示配置的项目类别(闪1下表示在配置信道,闪2下表示在配置分组,闪3下表示在配置功率);
蓝色用于指示Pitmode状态或者按键配置时指示配置的值(如配置信道时,闪3下表示是信道3;配置分组时,闪3下表示是分组C;配置功率时,闪3下表示发射功率是600mw。)
两种状态指示
上电状态显示
模块上电后,首先会依次显示模块当前的信道号、分组和功率值。
红灯闪1下表示信道指示,蓝色闪的次数对应信道号;
接着,红灯闪2下表示分组指示,蓝灯闪的次数对应分组号;
最后,红灯闪3下表示功率指示,蓝灯闪的次数对应相应的发射功率。
当前的工作参数指示完后,模块随即进入工作模式。
工作模式状态显示
正常发射工作状态:红灯常亮,蓝灯也常亮。此时模块发射功率为25/200/600mW中设定的值。
Pitmode模式:当红灯、蓝灯一起闪表示进入PitMode模式,此时模块发射距离约1-2米。
按键配置说明
工作参数配置:
上电后,长按功能按键可循环调节信道频点、信道分组、功率 。
长按切换红灯(配
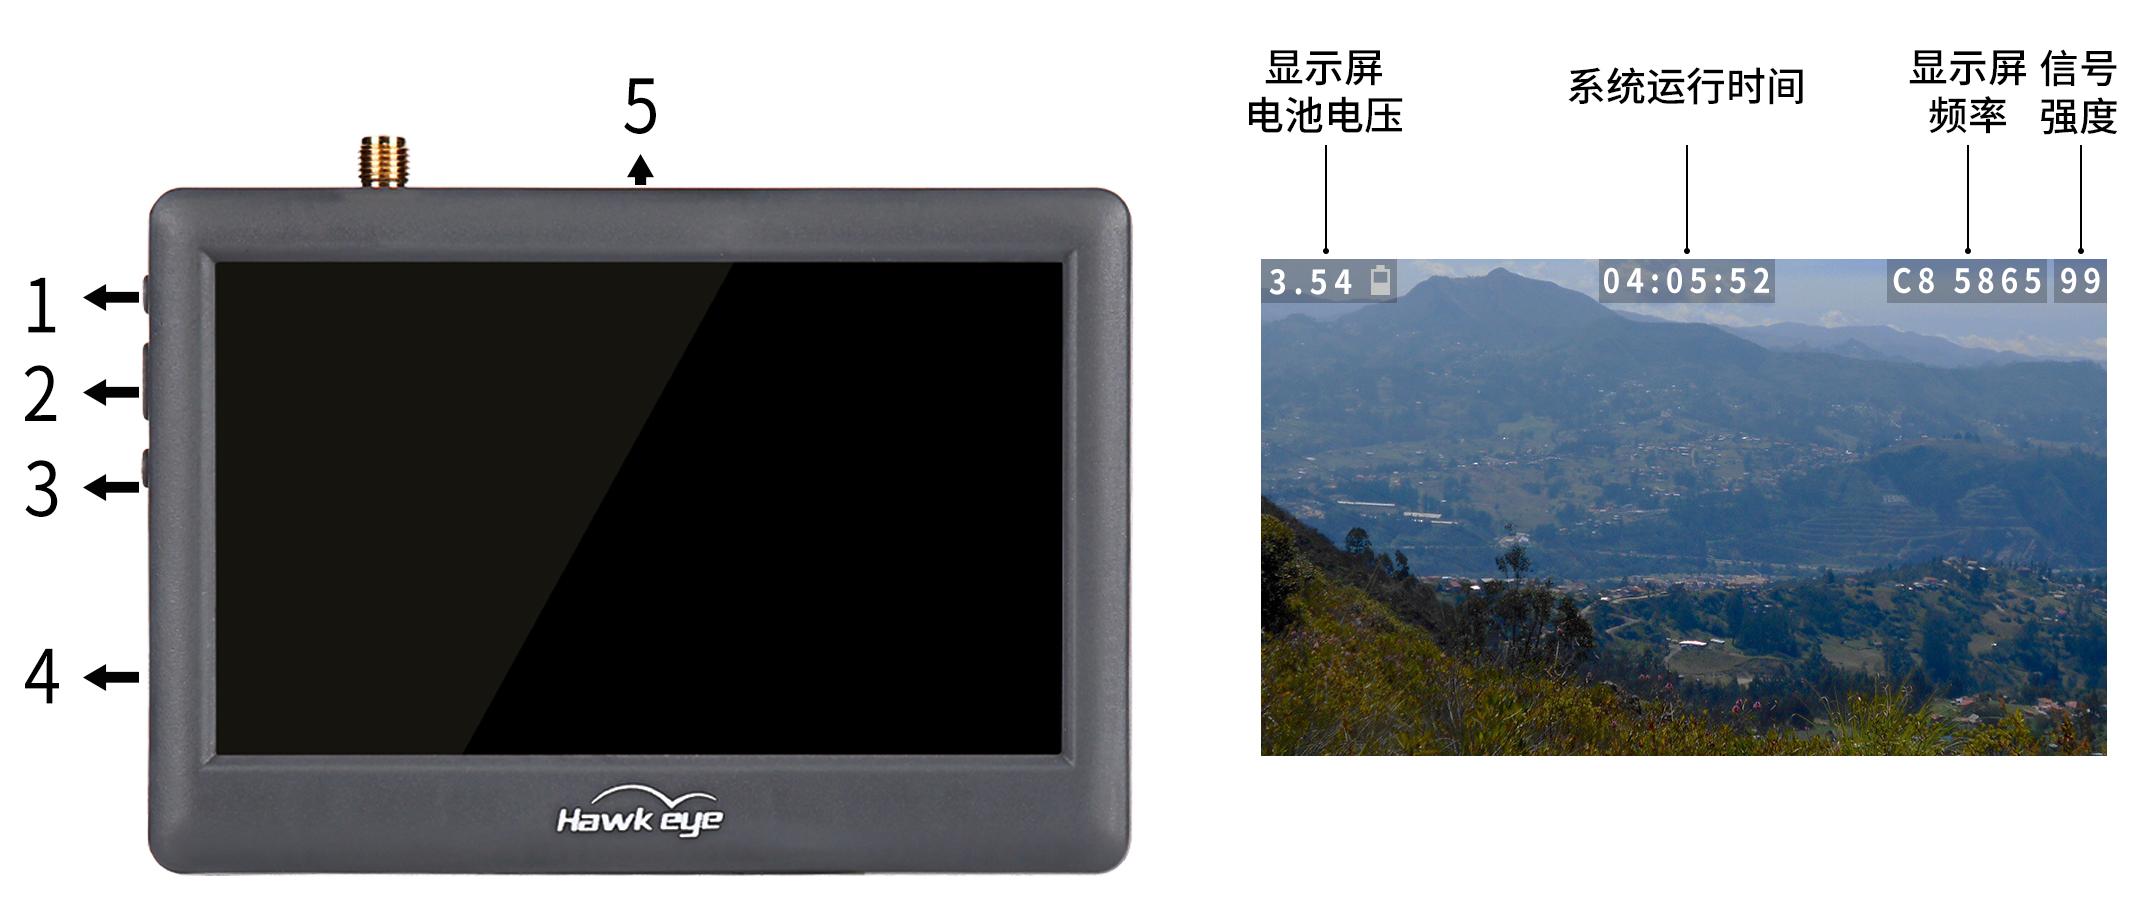
按键名称 | 功能 |
1. + 按键 | 短按波段+ (循环改变波段A-B-C-D-R-F ) |
2. 电源/菜单键 | 长按开关机 |
3. - 按键 | 短按频点+ (循环切换频道1 - 2 - 3 - 4 - 5 - 6 - 7 - 8 ) |
4. Micro USB 充电口 | 充电 |
5. 重置 | 重置 |
置项),短按切换蓝灯(配置值),双按切换PitMode(蓝灯变化)。
长按功能按键当红灯闪一下,进入信道频点配置,此时短按功能按键,可切换信道频点(1-8),蓝灯闪一下表示信道频点1 ,蓝灯闪几下表示相应的信道频点;
再长按功能按键当红灯闪二下,进入信道分组配置,此时短按功能按键,可切换信道组(A、B、C、D、E、R),蓝灯闪一下表示信道组 A 。蓝灯闪的次数每递增 一下,依次表示为(B、C、D、E、R)。
再长按功能按键当红灯闪三下,进入功率配置。短按功能按键可切换功率,蓝灯闪一下表示为25mw,闪两下为200mw,闪三下为600mw。
调完参数,最后长按功能按键,红灯、蓝灯常亮进入保存模式 ,然后进入正常工作状态(最后一定要长按按键保存配置的参数,否则模块无法退出配置状态也无法保存配置的参数)。
Pitmode切换
在正常工作状态下,快速按两下功能按键可切换Pitmode模式的打开和关闭。
当红灯、蓝灯一起闪表示进入PitMode模式;当红灯、蓝灯常亮表示关闭PitMode模式,进入正常功率发射状态。 注意:Pitmode模式下,此时工作距离只有1-2米左右。
按键配置说明
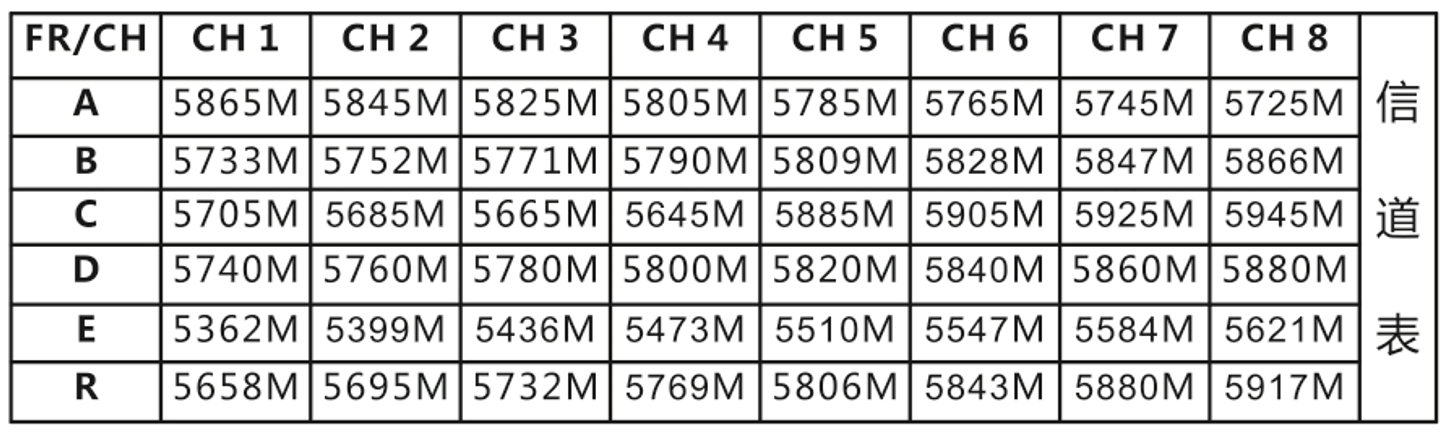
易达讯600mW图传信道表

注意
切记在图传安装时一定要为风的流动留有空间,保证散热;否则过热保护启动后会降低发射功率甚至关闭发射;
建议先拧上天线后再通电使用以延长模块使用寿命。
4.2 FPV眼镜使用
乐迪F108模拟图传到手飞版(FPV眼镜版),配备易达讯FPV眼镜,出厂默认已经完成F108飞机和FPV眼镜的图传对频,直接给飞机和FPV眼镜上电即可使用。
按键及接口
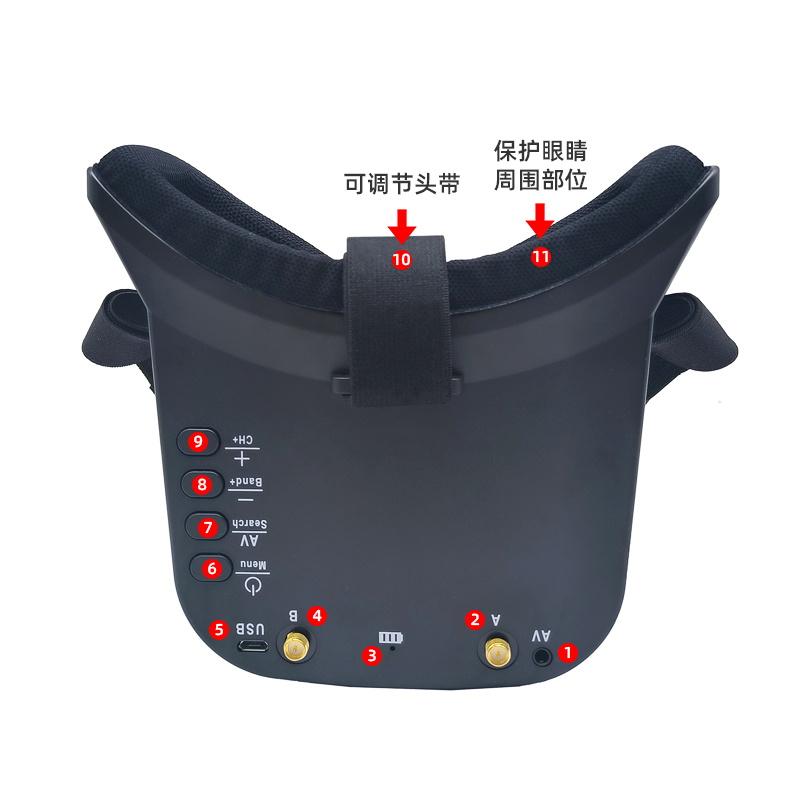
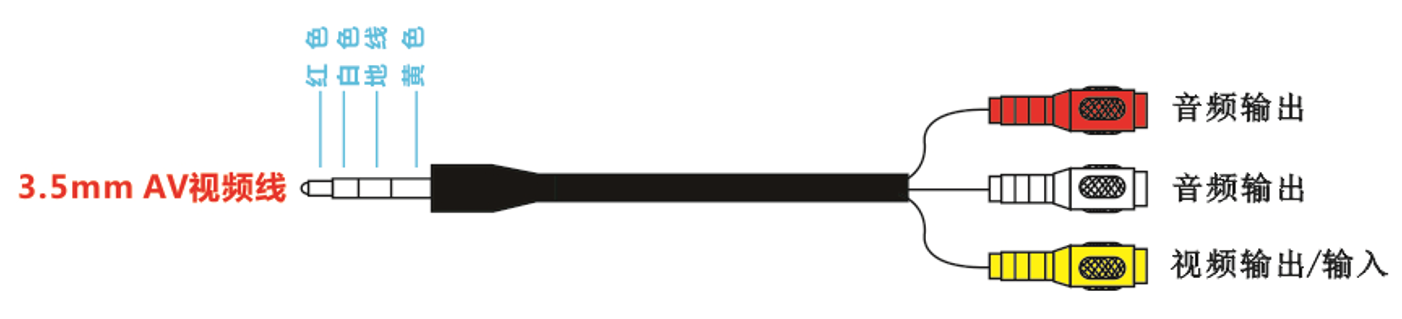
①AV插孔:在RF接收模式下可以输出视频信号;在AV模式下可以输入视频信号。
②A:天线端口A(RP-SMA内针)
③B:天线端口B(RP-SMA内针)
④充电指示红灯:充电时灯亮、充满灯灭
⑤USB充电端口:支持5V/1.5A
⑥电源键/菜单键
电源键:开机/关机 短按开机,开机情况下长按此键关机。
菜单键:开机情况下,短按此键调出菜单可设置屏参数。
在菜单界面短按可选择亮度、对比度等参数。
⑦AV/Search
AV:长按此键可切换默认FPV视频模式或者AV外部视频输入模式。
(外部视频输入信号必须为CVBS、NTSC或者PAL)
Search:短按此键自动搜索(自动选择最强通道),搜索前确保天线端口位置装好天线。若环境中无任何信号则停留在A1信道。
⑧-/Band+:
-(菜单参数减):短按Menu调出菜单,显示菜单界面短按此按键可调小对应类目的参数。
Band+(工作信道组切换):短按此按键可循环调信道组A-B-C-D-E-R。
⑨+/CH+:
+(菜单参数加):短按Menu调出菜单,显示菜单界面短按此按键可调大对应类目的参数。
CH+(工作信道号切换):短按此按键可循环调信道号1-2-3-4-5-6-7-8。
产品参数:
☆屏幕尺寸:3英寸
☆分辨率:480×272像素
☆亮度:230cd/m²
☆视频格式:NTSC/PAL可切换(自动)
☆支持外部视频信号输入
☆支持AV信号输出(可连接外部DVR)
☆充电:标准Micro_USB 5V/1.5A
☆OSD显示:工作信道及频率,电池电量
☆内置电池:3.7V/1800mAh聚合物锂电池
☆工作时间:3.5小时
☆充电时间:3小时
☆天线连接器:RP-SMA(内针)
☆大小:155*135*55mm
☆频率范围:5362M-5945M
☆频道:48频道
☆重量:236.4克(包含可调节头带和天线)
☆具有一键搜索频率功能,双键调整信道,屏色彩参数可调
AV接口标注
信道表
4.3小飞手校园版4.3寸FPV显示屏
乐迪F108模拟图传到手飞版(FPV显示屏版)配备小飞象FPV显示屏,出厂默认已经完成F108飞机和小飞象FPV显示屏的图传对频,直接给飞机和FPV显示屏上电即可使用。
按键功能说明
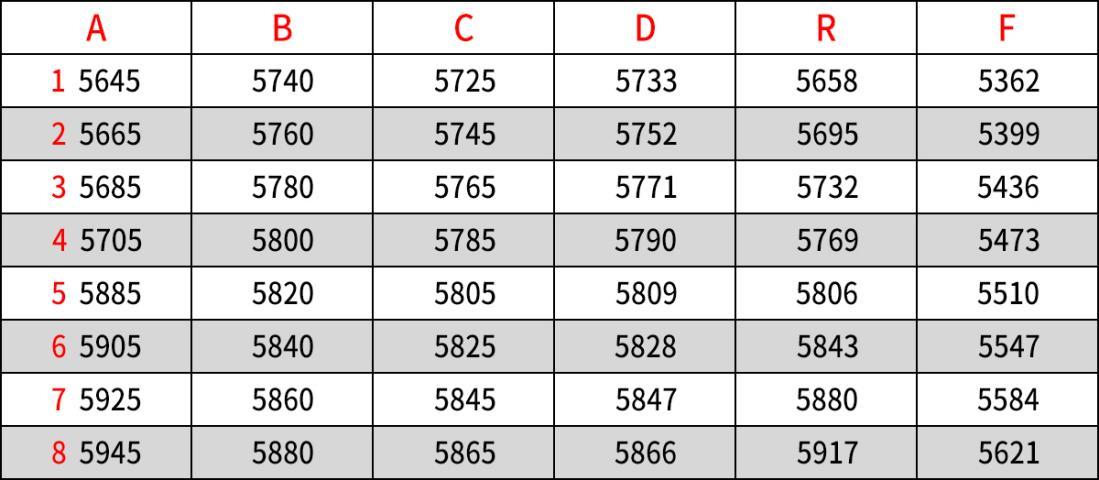
小飞手显示屏频率表
参数
液晶屏 | 显示分辨率 | 480×3(RGB) ×272 |
背光源 | LED | |
背光亮度 | 250 cd/m2 | |
显示比例 | 16:09 | |
响应时间 | 10ms | |
色彩制式 | PAL/NTSC | |
电源 | 内置电池工作时间 | 1小时40分钟 |
输入 | 信号 | 视频(PAL/NTSC) |
输出 | 信号 | 视频(PAL/NTSC) |
规格 | 整机尺寸 | 113.5mm*79mm*14mm |
整机重量 | 130g | |
5.8G灵敏度 | -94 dB |
技术参数
飞行器
空机重量(不包含电池):120g
起飞重量:165g
机架尺寸:153*153*70mm
轴距:110mm( 电机对角尺寸)
机架材质:碳纤机架
外壳材质:黑色TPE细磨砂面;摄像头和电池固定件:黑色ABS+PC细磨砂面
保护圈材质:尼龙+纤
悬停续航:7分钟
爬升速度:50km/h
水平飞行速度(海平面附近无风):110km/h
飞行距离:2000米,飞行区域无干扰,无障碍,无遮挡
飞行高度:等于飞行距离,可自行设置地理围栏限制飞行高度
最大抗风:4级风
飞行模式:默认定点、定高、自稳,反乌龟四种飞行模式,更多飞行模式可在地面站设置
低电压提示:电压低于6.8V时,飞控红灯闪烁提示返航,,5-10秒后飞机自动缓慢降落
悬停精度:20厘米
工作环境温度:-20℃ 至 85℃
动力系统
电机:新领航1303-10000KV
飞行控制系统:乐迪集成电调且内置OSD一体式飞控ArduBeta_aio
桨叶:乾丰2520三叶桨
电池:格氏2S 850mAh 35C XT30动力电池
遥控系统
遥控器:乐迪8通道便携式手柄遥控器T8S(可更换T16D/T12D/T8FB遥控器)
接收机:R16SM
传输频率:2.4GHz ISM 波段(2400MHz-2483.5MHz)
发射功率:<100mW(20dbm)
遥控距离:空中稳定距离3000米(实际操控距离与飞行环境有关)
充电系统
充电器型号:乐迪CM210
输入电压:5V
输入电流:1A@5V/2A@5V
支持电池类型:2S锂电池
光流
光流:光流激光二合一模块
工作电压:3.7~5.0V
工作电流:≤70mA
工作温度:-20~60°
TOF视场角:水平20°;垂直 17°
测量距离:室内4米
光源波长:940nm
光流视场角:水平/垂直:30°
帧率:50Hz
环境照度:>20Lux
最高测量速度:一米高度时为7m/s
图传系统(模拟图传版)
图传
型号:易达讯棕熊008模拟图传
通信频率:5.725-5.850GHz
发射功率:0/25mW/200mW/600mW
工作电流(12V):25mW(170mA)/200mW(230mA)/600mW(470mA)
工作电压:7-24V DC
天线:MMCX ANT
尺寸:27*27*4.8mm(1.06"*1.06"*0.19")
摄像头
型号:蜗牛caddx Sable摄像头
图像传感器:1/3”Inch Starlight Sensor
分辨率:1200TVL
镜头:2.1mm
FOV: 130°(4:3) / 165°(16:9)
比例:4:3 & 16:9(可切换)
最低照度:0.001LUX
电压范围:5-27V
工作温度:-20°C ~ +60°C
重量:5.9g
尺寸: 19*19*20mm
故障排查
定点悬停故障排查:
故障现象 | 解决方法 |
完全没有悬停效果 | 检查光流模块接线是否正常,镜头是否被遮挡。 |
飞机失控,往某个方向乱飞,速度快,而没加光流模块时漂移速度反而更慢 | 检查光流镜头下地面上是否有大片的运动的物体,比如有风时的水面上。 |
无操作时,往一个方向缓慢飘,然后往回飘 | 环境光线太暗。 |
其他故障排查:
故障现象 | 解决方法 |
无法解锁 | 电池亏电,请充电后再尝试。 |
飞行器起飞后翻滚 | 螺旋桨方向安装错误,请调整后再次尝试。 |
飞行器解锁后出现异响 | 上锁后用手拨动螺旋桨, 观察是否有异物或零件与螺旋桨干涉,移除异物。 |
飞行器解锁抖动 | 观察螺旋桨是否完整,更换螺旋桨。 |
飞行器起飞后出现歪的情况 | 连接地面站校准水平。 |
飞行器起飞后向一个方向偏转飞行 | 拨动微调,微调回中后数值为0,具体操作看遥控器说明书。 |
地面站修改手动模式配置通道的方法
考虑到手动模式飞行难度较高,避免新手用户不小心切到手动模式导致飞机坠落损坏,所以标配T8FB/T8S遥控器时,出厂默认不开放手动模式。
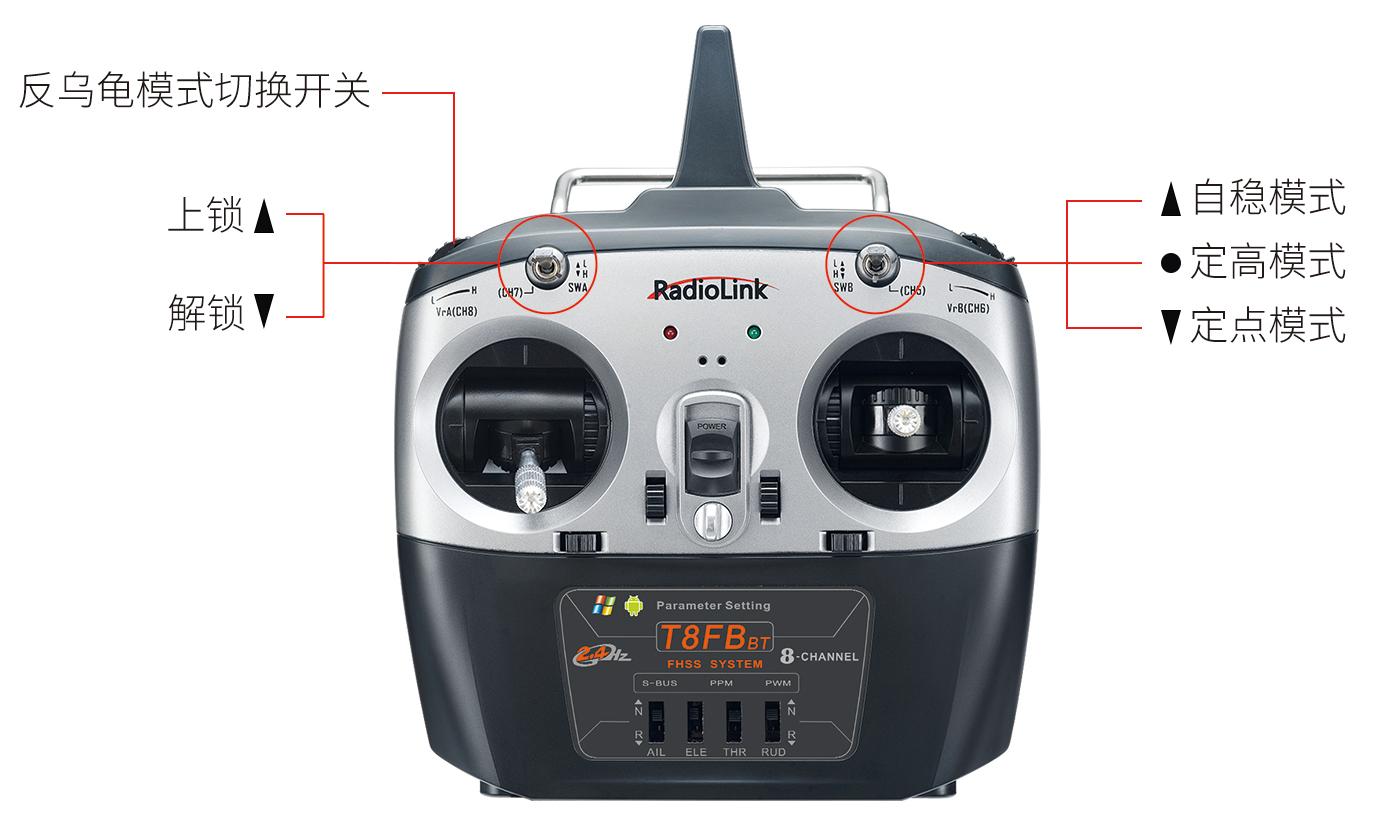
以乐迪T8FB遥控器为例,5通道的SWB用于切换自稳/定高/定点飞行模式,7通道的SWA用于解锁和上锁,8通道的VrA用于切换反乌龟模式(默认滚动到最右边开启,最左边关闭),而手动模式默认为通道10,如果用户需要使用手动模式,可按照以下步骤在地面站修改手动模式为6通道,其他八通道遥控器配置方法相同。
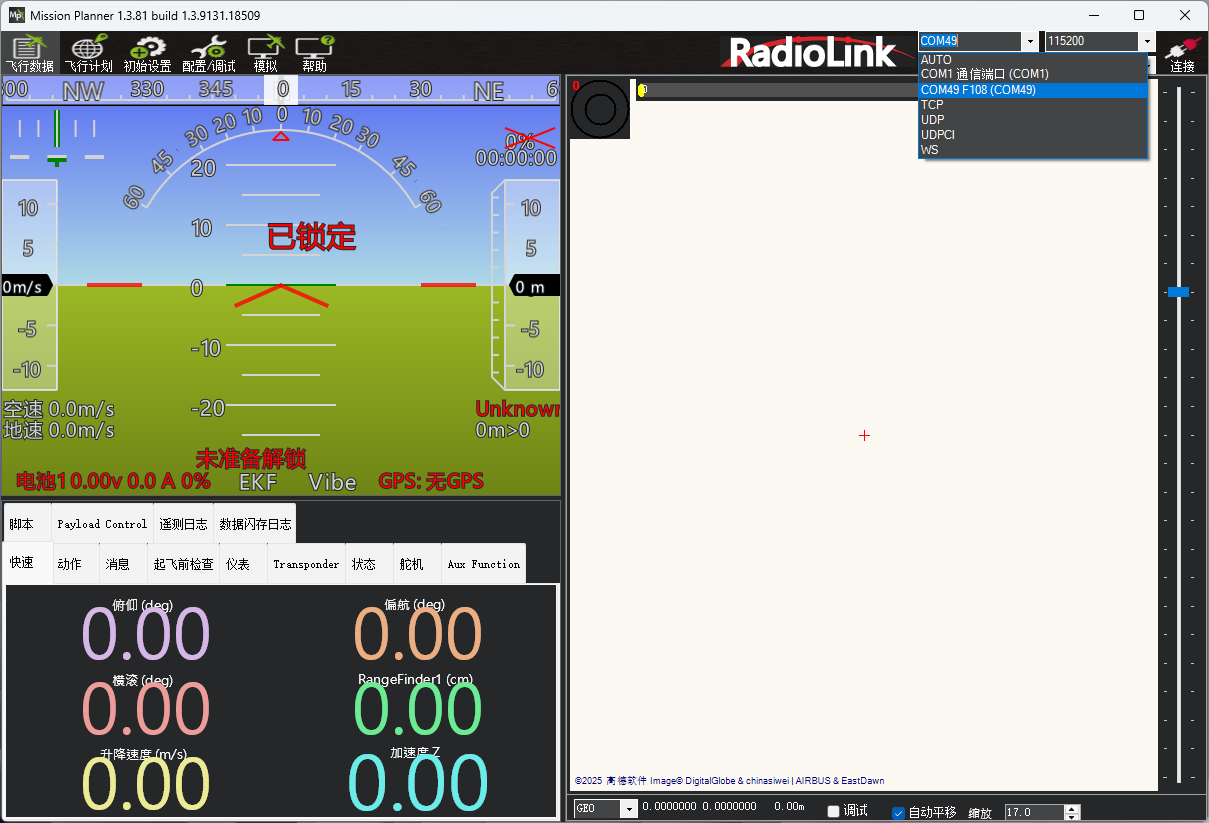
① 打开地面站,选择F108端口号,选择115200波特率,点击连接;
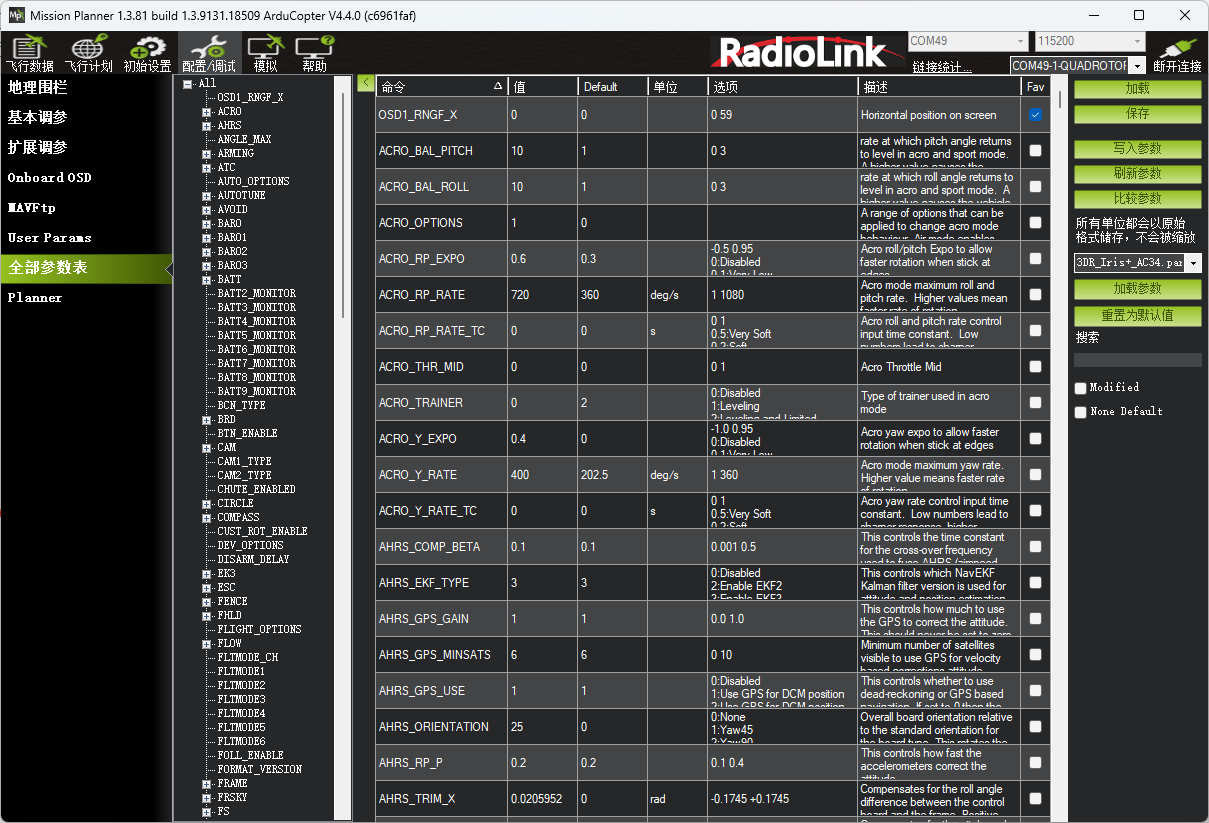
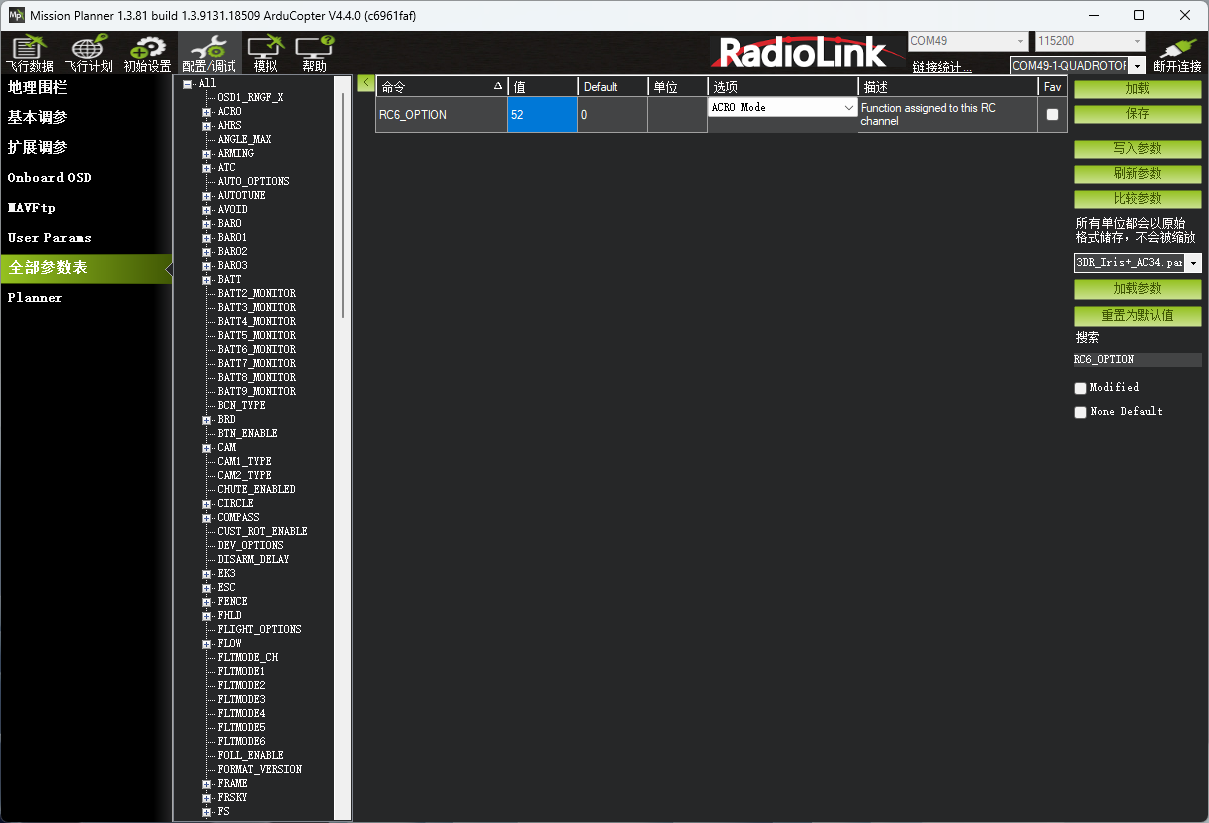
②点击配置/调试,找到全部参数表,点击搜索框;
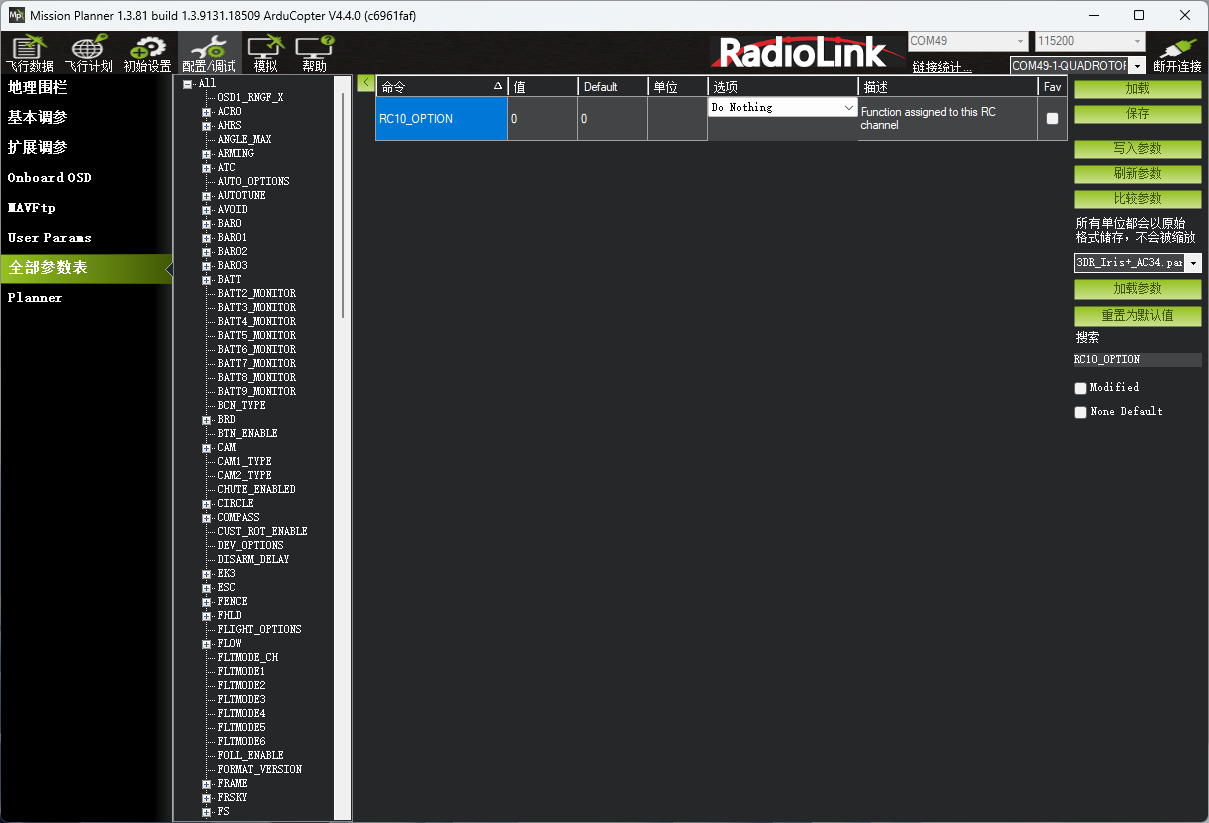
③在搜索框输入RC10_OPTION,点击值将其修改为0 (恢复默认值0,防止冲突);
④在搜索框输入RC6_OPTION,点击值将其修改为52(设置手动模式ACRO Mode),此操作表示将手动模式改为通道6。如果需改为其他通道,例如通道12,则修改RC12_OPTION的值。
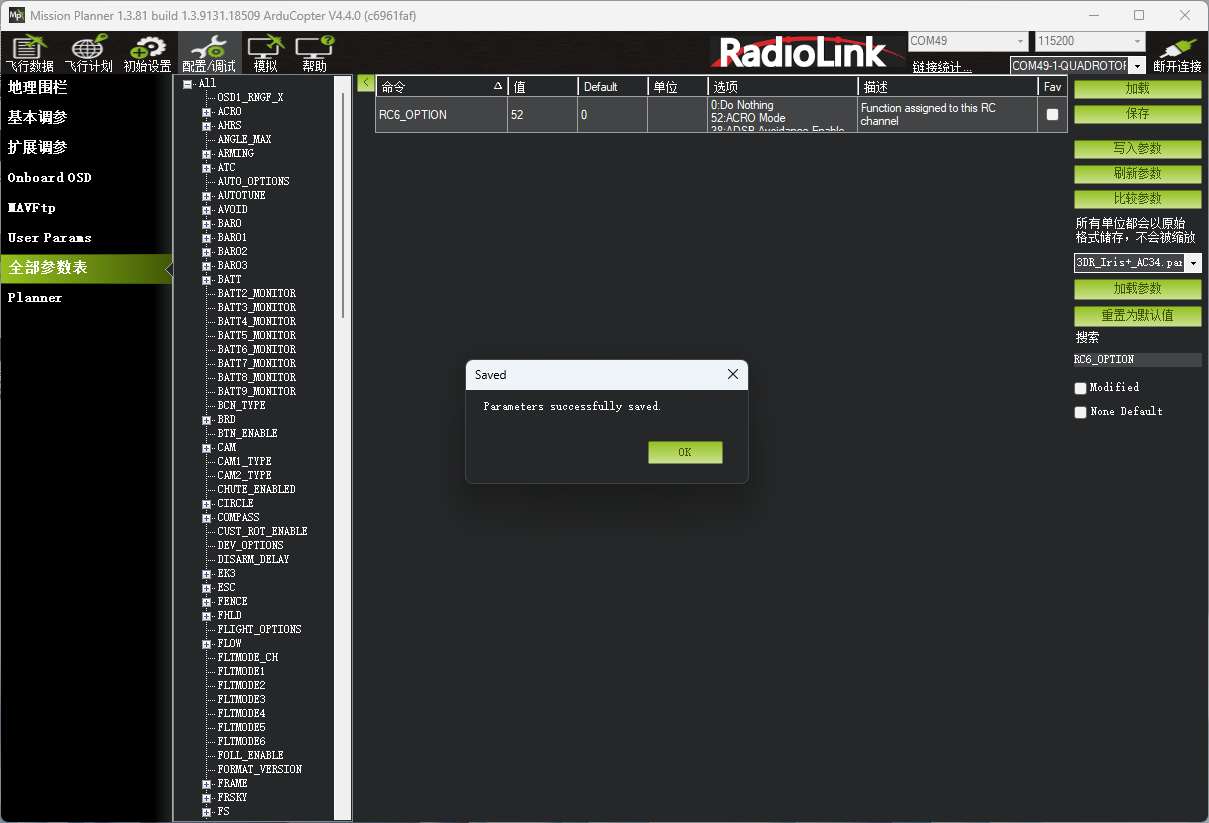
⑤点击写入参数按钮,跳出写入成功弹窗,点击OK。
售后服务条款
1. 本条款仅适用于深圳市乐迪电子有限公司所生产的产品,乐迪通过其授权经销商销售的产品亦适用本条款。
2. 乐迪产品自购买之日起,一周内经我司核实为质量问题,由乐迪承担返修产品的往返快递费,购买乐迪产品超过一周到一年内经我司核实为质量问题,用户和乐迪各自承担寄出返修产品的快递费。
3. 返修时需提供购买凭证或网络平台交易记录。
4. 乐迪产品自购买之日起七天内,在正常使用情况下出现质量问题,外观无损坏,凭购机凭证及机身条码在经销商处协商可以免费更换同型号产品;经销商在收到更换产品时必须第一时间通知乐迪公司予以备案更换。
5. 乐迪产品将由深圳市乐迪电子有限公司提供终身售后服务, 属于质量问题一年内免费保修;对于自购买之日起人为损坏、改装、拆机及超过一年免费保修期的,用户必须支付往返邮费及维修成本费用。 收费标准: 人工费+配件费用。
6. 为确保您的权益受到保护,并能及时有效的为您服务,请在购买乐迪产品时索要购机凭证。 用户享受本售后服务条款必须提供购机凭证。。
7. 返修产品将于乐迪公司收到后15个工作日内寄回给顾客,并附上维修报告。
8. 以上售后服务条款仅限于中国大陆销售的乐迪产品。
9. 港澳台及海外客户的售后问题发至邮箱after_service@radiolink.com.cn,具体售后细则视情况而定。
本方案最终解释权归乐迪电子所有。

乐迪微信公众平台
产品技术支持
售后电话:0769-22222087转8012
技术支持微信:19129346336
官方淘宝店铺:RadioLink乐迪电子工厂店
商业合作:sales@radiolink.com.cn
招聘精英:hr@radiolink.com.cn
感谢您对乐迪的支持!