光流传感器连接及配置教程
一、连接
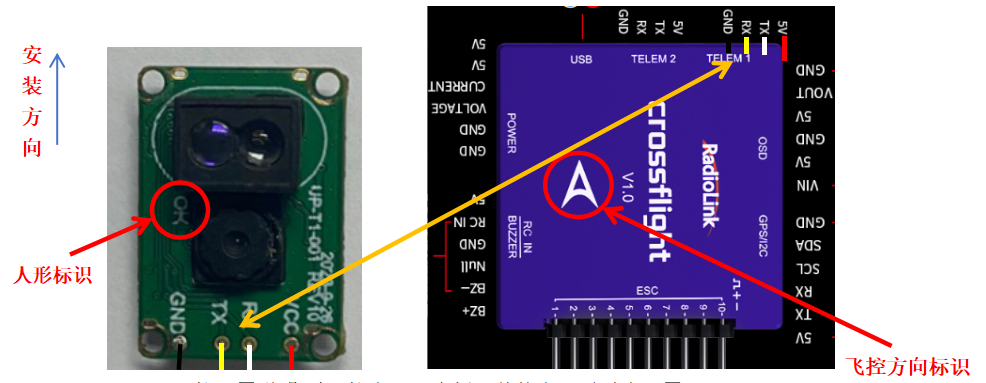
1、Crossflight飞控连接说明(以飞控串口1为例,其他串口需对应配置)
①安装及方向
左边光流传感器安装在机架上时有镜头的一面朝向地面,按左边蓝色箭头所标方向与Crossflight飞控箭头标识方向一致(或者看光流板上红色圈里小人的头方向与飞控箭头方向一致安装),固定后连接图示黄色线相连飞控串口(颜色对应连接)
2、PIXHAWK飞控配置说明(以飞控串口1为例,其他串口需对应配置)
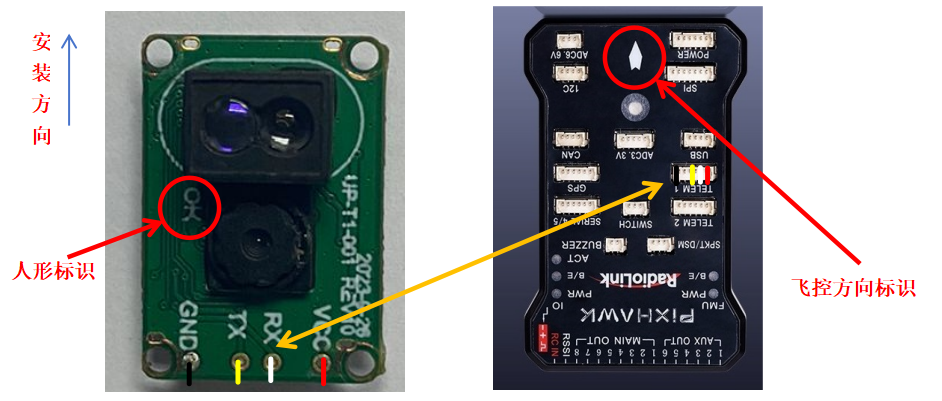
①安装及方向
左边光流传感器安装在机架上时有镜头的一面朝向地面,按左边蓝色箭头所标方向与PIXHAWK飞控箭头标识方向一致(或者看光流板上红色圈里小人的头方向与飞控箭头方向一致安装),固定后连接图示黄色线相连飞控串口(颜色对应连接)
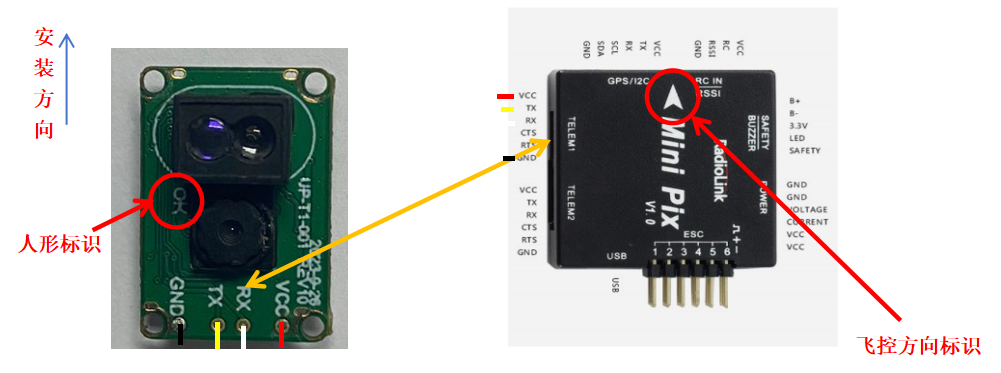
3、Minipix飞控配置说明(以飞控串口1为例,其他串口需对应配置)
①安装及方向
左边光流传感器安装在机架上时有镜头的一面朝向地面,按左边蓝色箭头所标方向与Minipix飞控箭头标识方向一致(或者看光流板上红色圈里小人的头方向与飞控箭头方向一致安装),固定后连接图示黄色线相连飞控串口(颜色对应连接)
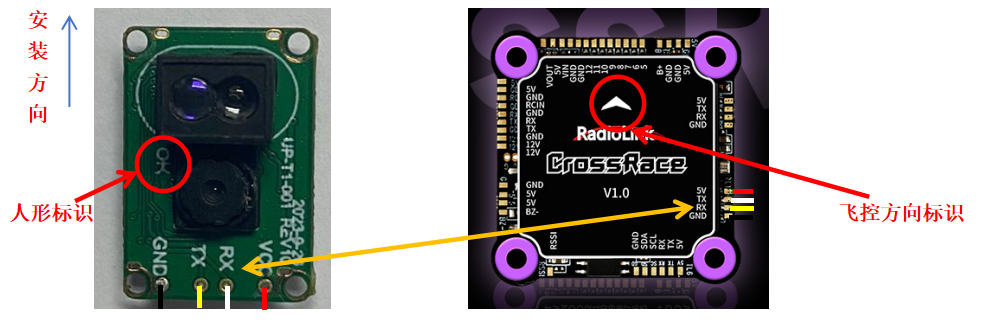
4、Crossrace飞控配置说明(以飞控串口1为例,其他串口需对应配置)
①安装及方向
左边光流传感器安装在机架上时有镜头的一面朝向地面,按左边蓝色箭头所标方向与右边Crossrace飞控箭头标识方向一致(或者看光流板上红色圈里小人的头方向与飞控箭头方向一致安装),固定后连接图上黄色线相连飞控串口(颜色对应连接)
二、地面站参数配置
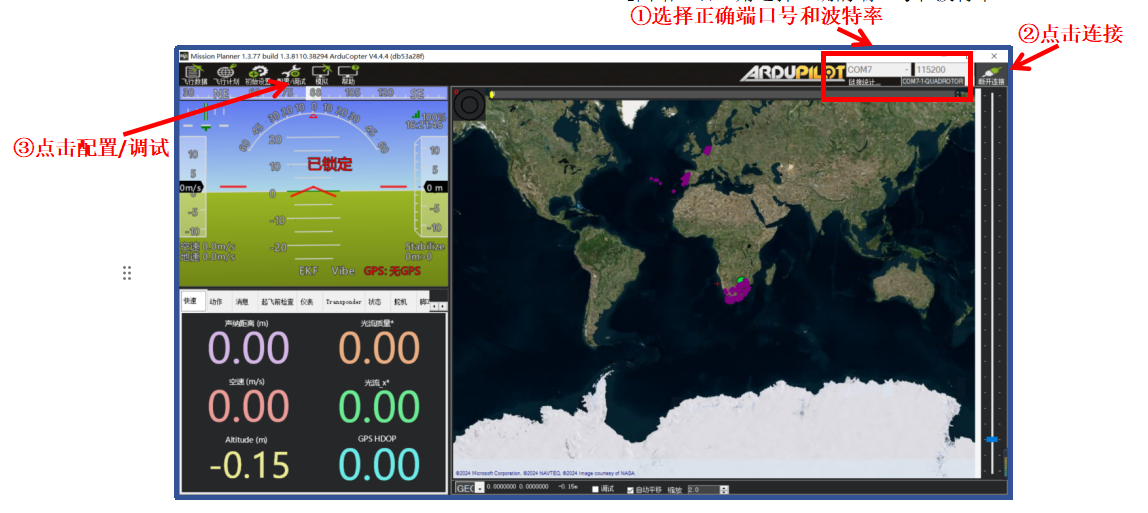
1、飞控通过TYPE_C或者USB连接MissionPlanner 地面站,右上角选择正确的端口号和波特率,等待连接成功后点击配置/调试页面
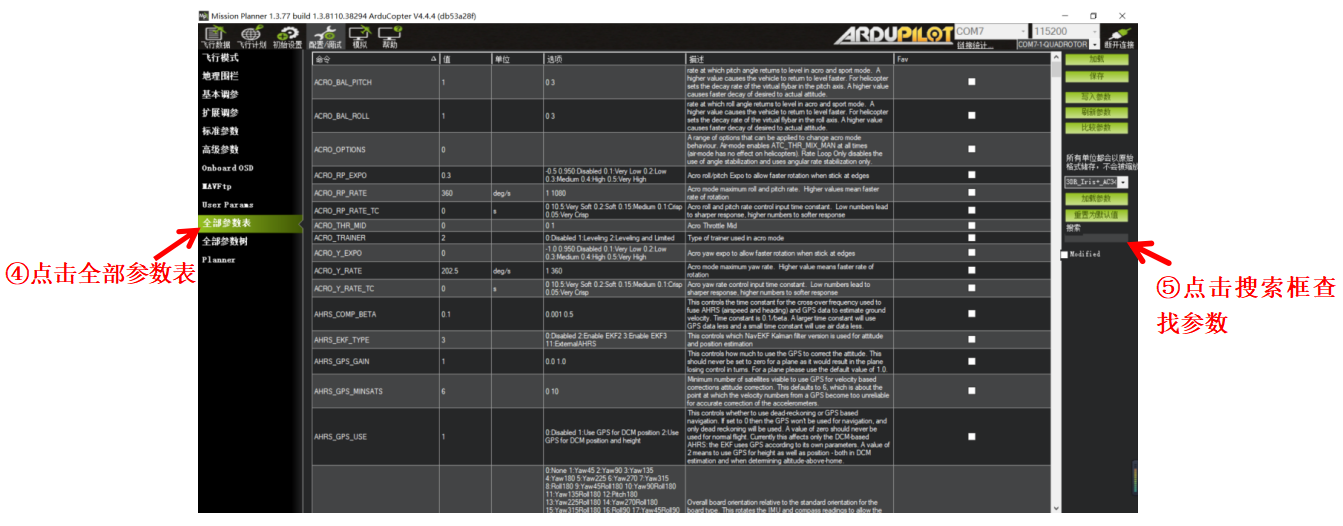
2、点击选择全部参数表,下滑查找或者在搜索栏搜索需修改参数
3、飞控融合光流数据配置
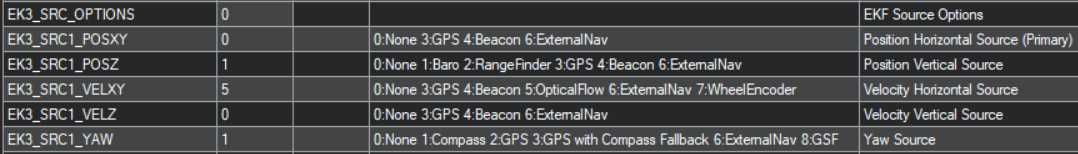
设置EK3_SRC_OPTIONS参数为0(仅使用光流,不融合其他速度),EK3_SRC1_POSXY参数为0(来自GPS的主要水平位置,将此设置为0,仅使用光流传感器),EK3_SRC1_POSZ参数为1(来自气压计为主要垂直位置),EK3_SRC1_VELXY参数为5(从光流得到主要水平速度),EK3_SRC1_VELZ参数为0(无垂直速度传感器),EK3_SRC1_YAW参数为1(偏航源为罗盘方向))
4、光流启用及测距仪参数配置
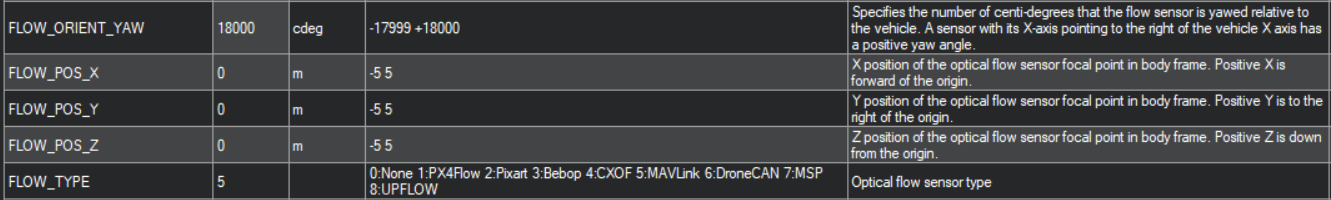
设置FLOW_TYPE参数为5(光流使用mavlink协议),FLOW_ORIENT_YAW参数为18000(这里为了防止使用过程因为安装方向问题出现定不住情况,所以在这里统一使用小人头与飞控标识方向一致并偏转180度,若实际安装方向不合适可参考官网说明修改)
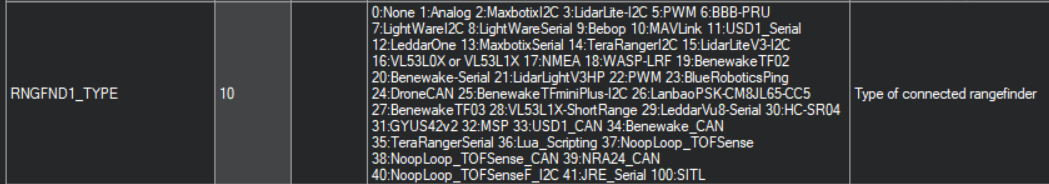
设置RNGFND1_TYPR参数为 10(测距仪使用mavlink协议)
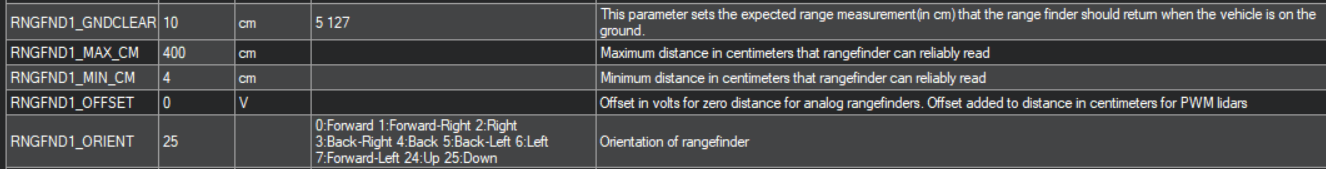
设置 RNGFND1_GNDCLEAR(测距仪在地面返回的预期距离)参数为 10(具体值需按实际安装调整),RNGFND1_MAX_CM(最远有效测距)参数为 400,RNGFND1_MIN_CM(最短有效距离)参数为 4,RNGFND1_ORIENT(测距仪测距方向朝下)参数为25
设置SERIAL_BAUD参数为115(配置串口1波特率为115200),SERIAL1_PROTOCOL参数为1(配置串口1使用mavlink协议与光流板通讯)(实例为串口1,具体按实际连接串口配置)
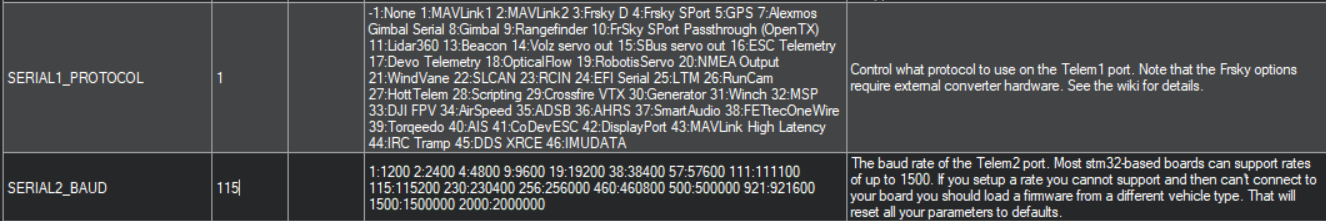
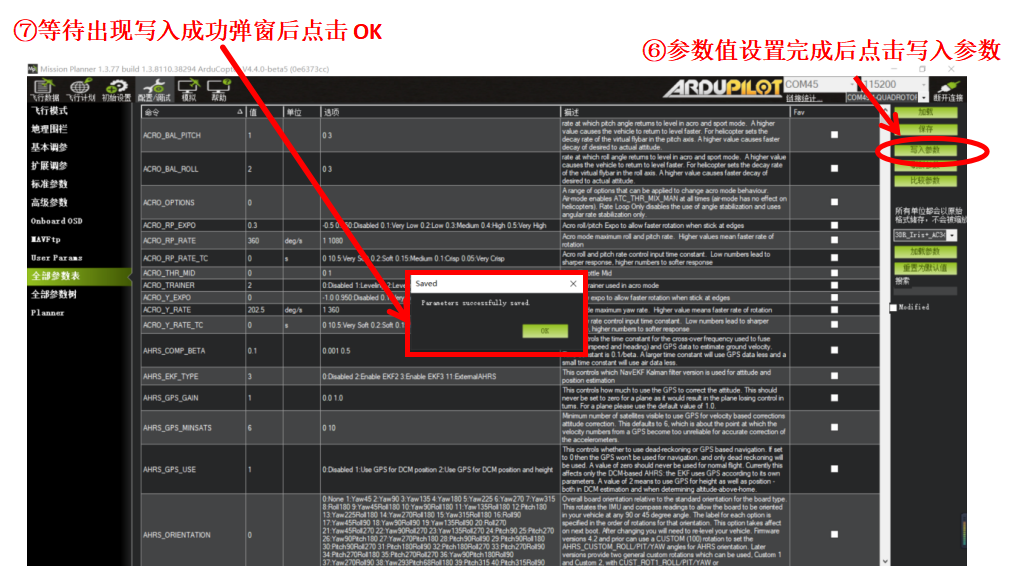
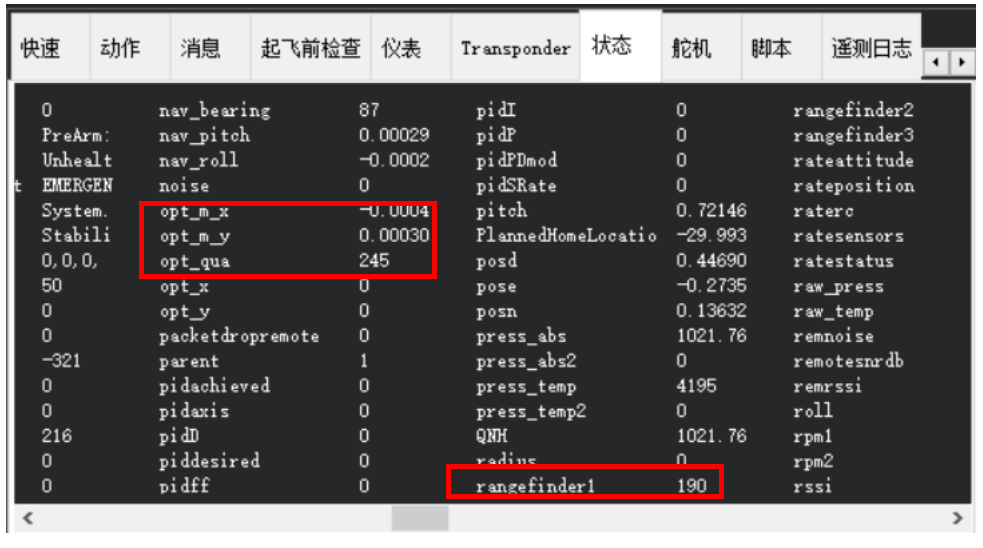
设置完成后,点击右侧的写入参数,然后待出现写入成功框后点击OK,拔掉数据线重新上电飞控,地面站重新连接飞控,即可在主界面的点击状态页面看到 opt_m_x、opt_m_y、opt_qua 和 rangefinder1 数据有更新代表连接正常