SU04定高避障模块
V1.0.3
前言:
SU04是个超声波收发一体的测距模块,用于Pixhawk飞控的全向避障和定高。模块可以实现pixhawk水平8个方向的避障、向上防撞、向下的定高等功能。模块的测距范围为40cm~450cm。飞控可以同时支持3个模块一起连接飞控,3个模块连接口分别为telem1、telem2、i2c口。
功能一:避障
安装模块
使用模块时,飞控不能通过USB供电,需要通过电池供电!!!
连接PIXHAWK
用6pin的线连接飞控的telem口,另一端连接模块。如下图所示:

连接MINIPIX
用只有3条连接线的4Pin对6pin的线,4pin端连接模块,6pin端连接飞控,如下图所示

配置说明
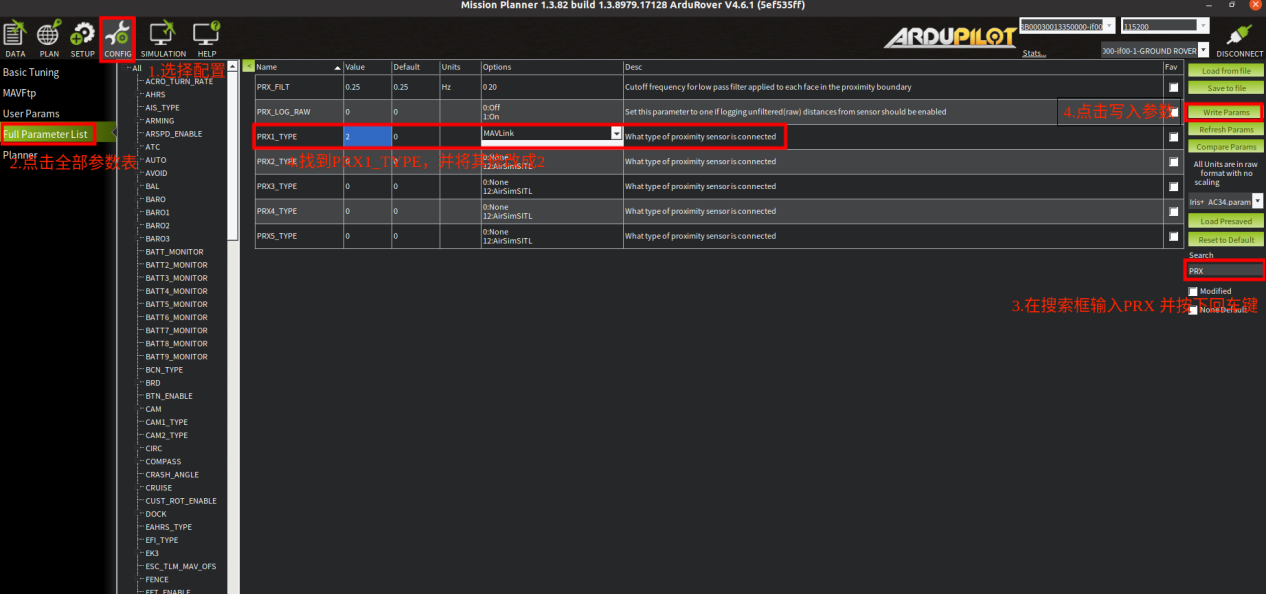
模块选择(pixhawk支持4种避障模块,下面通过设置PRX1_TYPE的值来选择本模块作为避障模块)
具体设置:进入-配置/调试界面,点击左侧-全部参数表,在右下角-输入框中输入PRX1_TYPE(避障模块类型)并且按Enter键,即可搜索到该参数,将该参数的值左键双击,设置为2(即选择本模块,因为本模块通过telem口的mavlink协议与飞控通信),再点击右侧的-写入参数即可,如图所示:
设置避障距离和打开避障
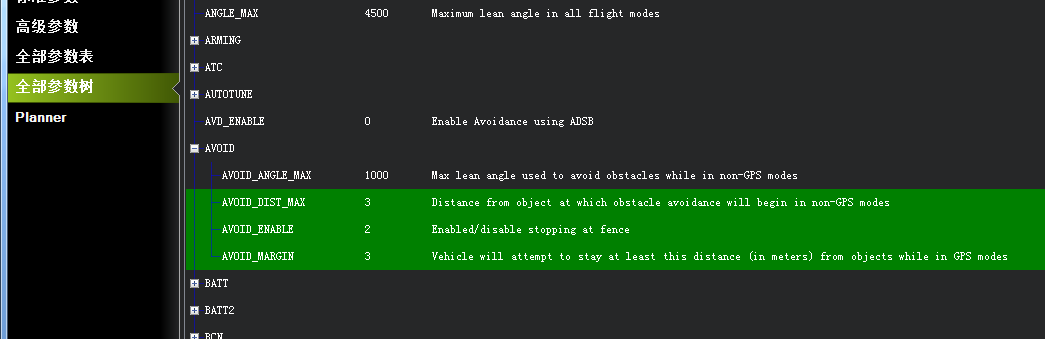
模块的避障距离可通过改变AVOID_DIST_MAX、AVOID_MARGIN这两个值来设置
AVOID_DIST_MAX:定高模式下的最大避障距离,单位m
AVOID_MARGIN:留待模式下的最大避障距离,单位m
避障功能的打开/关闭通过改变AVOID_ENABLE值来设置
AVOID_ENABLE:避障功能的打开和关闭,2打开、0关闭
具体设置
进入-配置/调试界面,点击左侧-全部参数树,左击AVOID,会出现上面三个参数。分别将参数左键点击,设置为AVOID_DIST_MAX的值为3(即3m,有效值为3~4.5)、AVOID_ENABLE的值为2(使能避障,0为关闭避障)、AVOID_MARGIN的值为3(即3m,有效值为1~10),再点击右侧的-写入参数即可,如下图所示:
设置遥控器打开和关闭避障功能(可选)
此项是可选项,可跳过
飞控默认在定高模式和留待模式下,避障功能自动打开,切回自稳时,避障功能自动关闭。但是如果想实时通过遥控器来开启或关闭避障功能,需要进行此项设置。如果想只在定高和留待模式下,自动开启避障功能,可以跳过此项设置。
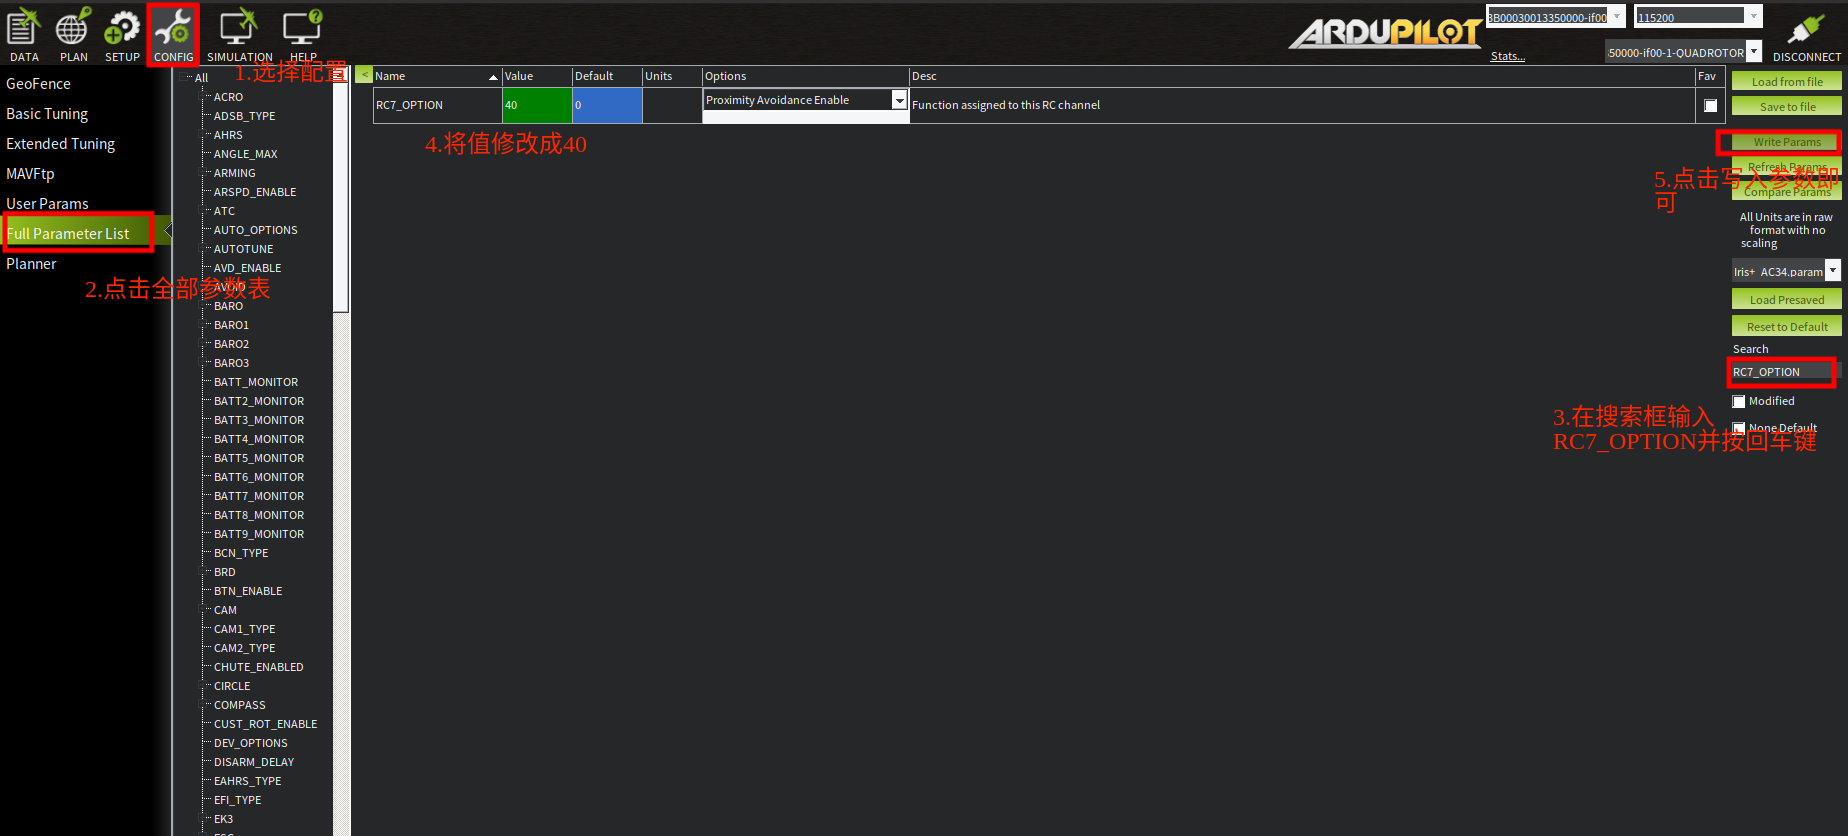
飞控设置RC7_OPTION参数。
进入-配置/调试界面,点击左侧-全部参数表,在右下角-输入框中输入RC7_OPTION并且按Enter键,即可搜索到该参数,将该参数的值左键双击,设置为40(物体避障功能),再点击右侧的-写入参数即可,如下图所示
遥控器设置
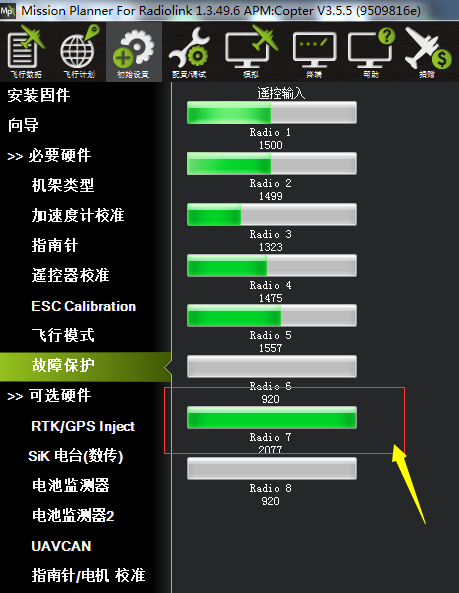
选择一个二挡开关作为控制7通道的开关,在地面站的初始设置界面下的必要硬件的下拉列表中,左击故障保护,打开即可显示7通道的PWM值的界面,当拨动该开关时,7通道的PWM值大于1800,代表开关拨动到该位置时,避障功能打开,拨动到另一个方向时,7通道的PWM值小于1200,避障功能关闭。如下图所示
数据查看
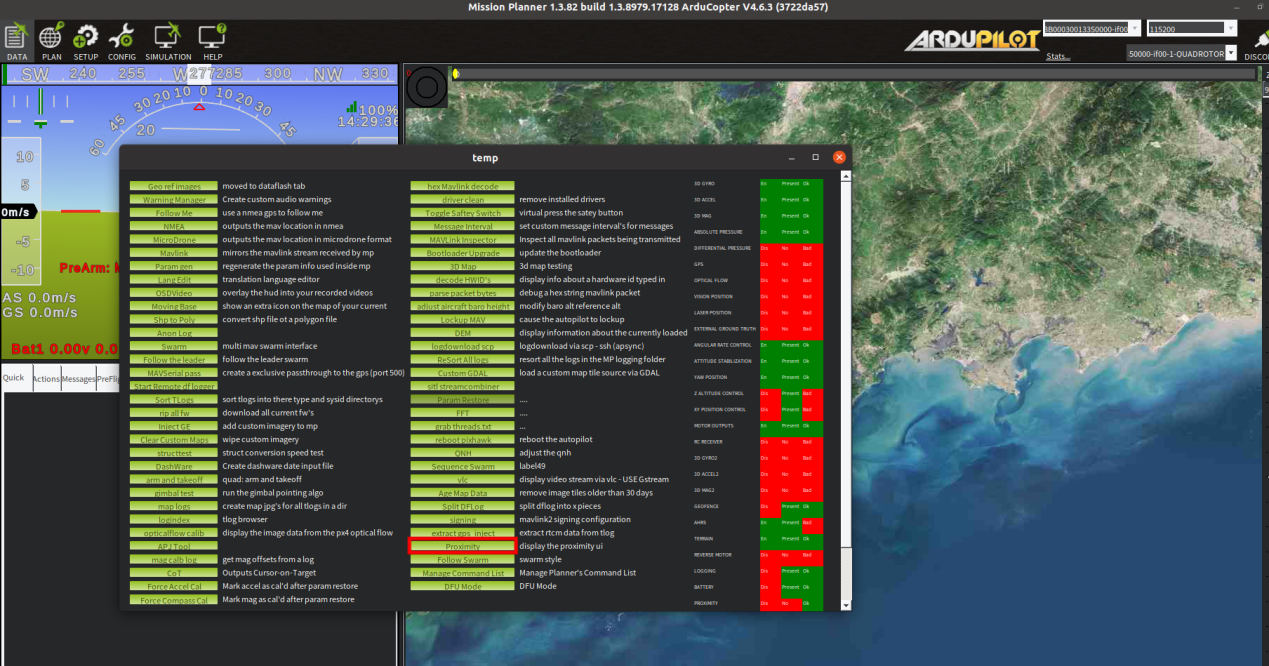
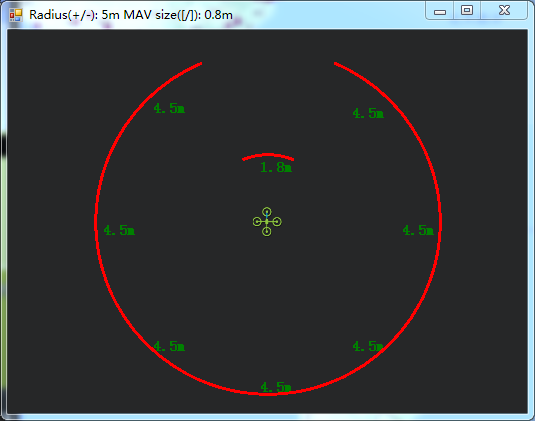
在完成以上配置之后,就可以查看模块的数据,断开Pixhawk重新启动Mission Planner,按下CTRL +F, 地面站会新建一个弹出窗口,在该弹出框中选择Proximity,该界面可以查看模块的数据状态。如图所示
飞行模式
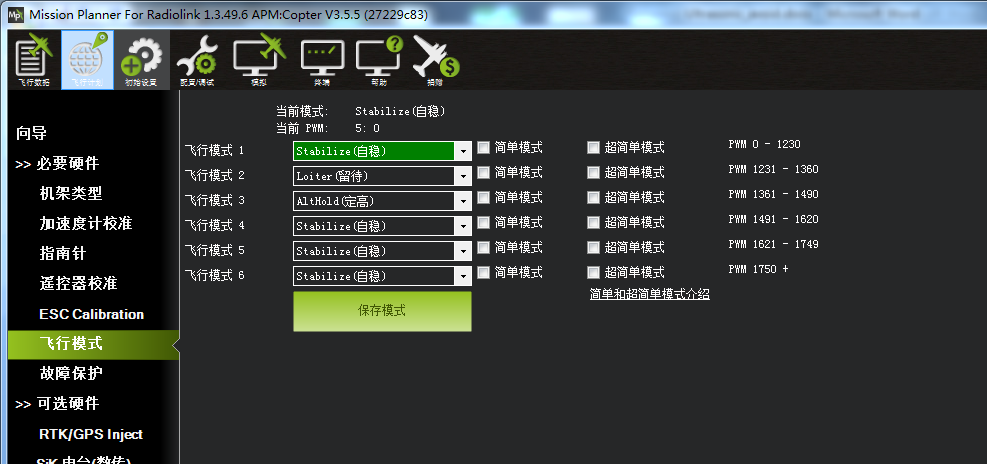
在Pixhawk配置完成并且超声波避障定高模块数据正常输出后,需要设置必要的飞行模式,最基本的模式为1:Stabilize(自稳) 2:AltHold(定高) 3:Loiter(悬停),如图所示
实际飞行
在Pixhawk配置完以上所有步骤后,请务必重启Pixhawk飞控再次检查,以上参数是否正确配置,否则有参数未配置成功都有可能造成避障失败,切记!
在确认Pixhawk正确配置所有参数之后,首次飞行,就可以找一个带有墙壁等障碍且比较宽阔的地点实机测试,飞行常用的顺序应该是:
给飞行器上电,等待Pixhawk飞控蓝灯闪烁,则表示飞控已经初始化完成
等待Pixhawk飞控蓝灯闪烁时,即可长按安全开关,直到Pixhawk安全开关红灯常亮,则表示安全开关打开完毕
使用遥控解锁,飞控解锁成功后,飞行器电机会开始转动,此时缓慢推动油门,飞行器起飞后,将飞行模式设置为Loiter(悬停)模式,
拨动遥控第7通道(或第8通道,根据之前设置来定),开启避障功能,推动摇杆将飞行器控制向前飞行至接近墙壁障碍,飞行器会自动根据前方障碍的距离来控制速度并停止在距离障碍3米左右的位置,如果由于速度太快或者惯性作用飞行器距离障碍小于3米,飞行器会自主退回至距离障碍3米左右的位置。
注意事项
使用模块时,pixhawk不能通过USB供电,需要通过电池供电,否则USB供电时造成飞控启动时间较长,模块数据不能正常通讯!!!
第一次飞行,请控制飞行器在较低的速度下飞行,以免操作不当造成撞机。
在Pixhawk飞控AltHold(定高)模式下, 飞机的反应和悬停模式不一样,飞机遇到障碍物时,倾斜的角度会和遥控的pitch和roll进行融合,再做最后反应,所以在全速前进时,可能会出现来不及刹车!悬停模式下,飞机在遇到障碍物时,会停止前进,不管遥控器前进的pitch和roll有多大,因此,水平避障功能需要在悬停模式下进行。
模块可以实现水平8个方向的避障,需要通过模块的按键来改变模块的方向。模块默认的方向是向前,当每按一次按键,模块的方向顺时针改变一次,并且模块的灯会闪烁相应的次数,提示当前模块的方向,并且永远保存该方向作为模块的方向,用户还可以通过地面站的数据查看当前模块是哪个方向。如下图
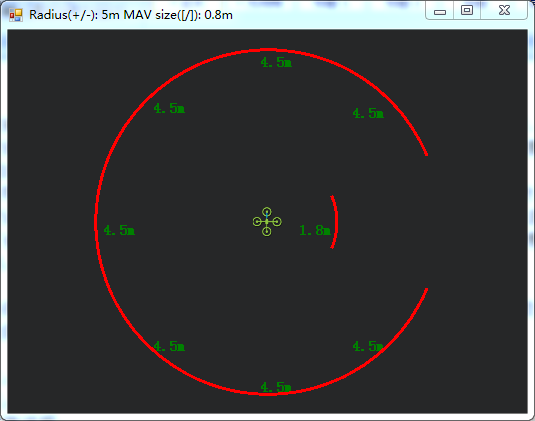
当前为方向向右的模块。
模块在检测距离时,检测到物体时,模块的灯会常亮;如果障碍物距离较远,模块检测不到时,模块的灯会不断闪烁,提示不能检测到物体。
连接成功好,模块在上电时会闪烁几次,再熄灭,初始化完成时再常亮。
安装飞控时,应防止桨叶、机架对信号的干扰。
由于模块是收发一体的模块,因此有40cm的盲区,但在小于40cm时,默认为40cm
数据查看只能查看水平方向的距离,当没有距离显示时,可能模块的当前方向向上,需要通过日志才能查看向上的方向。
功能二:向上防撞
数据查看
向上防撞和避障功能一致,但需要通过按键来设置模块的方向为向上。当当前为向前时,按一次按键,模块的灯快闪几次,并且通过地面查看的数据如下图时:

说明当前模块为向上防撞。上图是只接向上的模块显示,但同时再接向前避障模块时还是会有距离实时跳动。
由于数据查看窗口只能查看水平方向的距离,因此查看向上模块的数据时,需要通过日志才能查看向上模块的数据。
具体操作如下:
日志下载
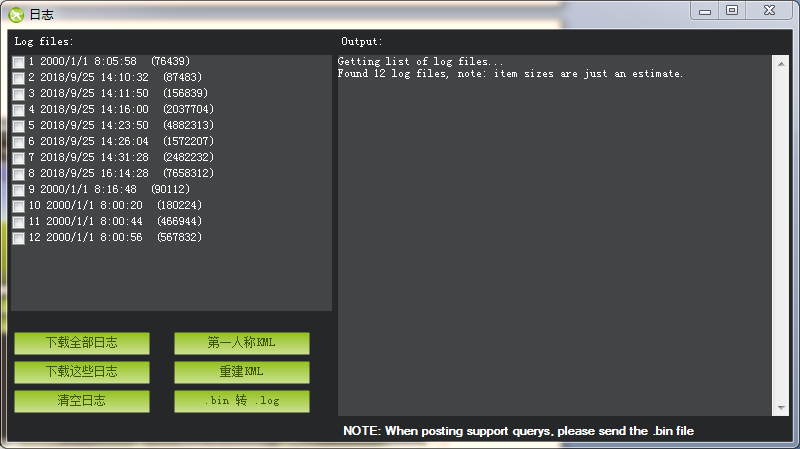
通过地面站连接飞控,连接后进行如下操作,进行日志下载
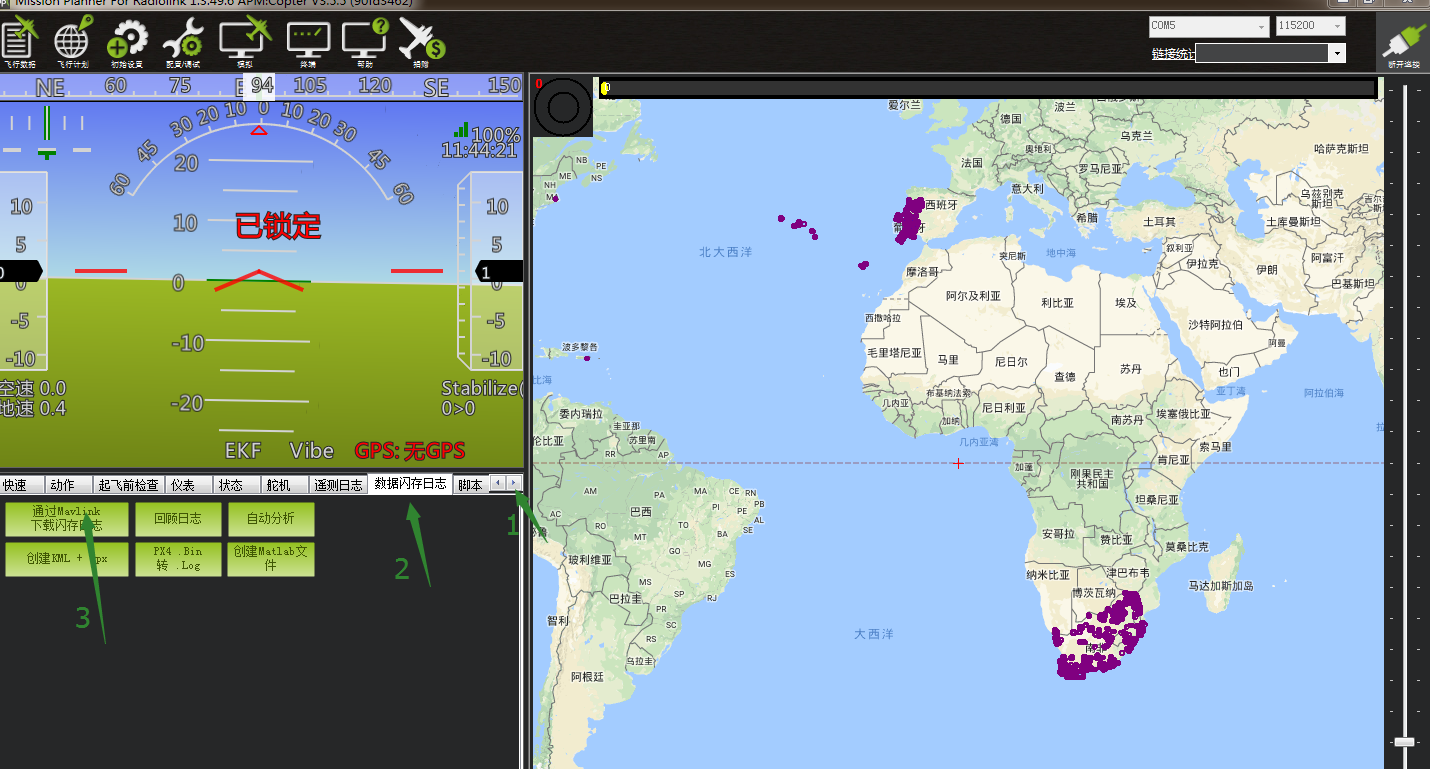
点击要查看的日志,并点击下载这些日志进行下载选中的日志
日志查看
通过下图步骤打开日志文件
点击回顾日志,然后打开要打开的日志
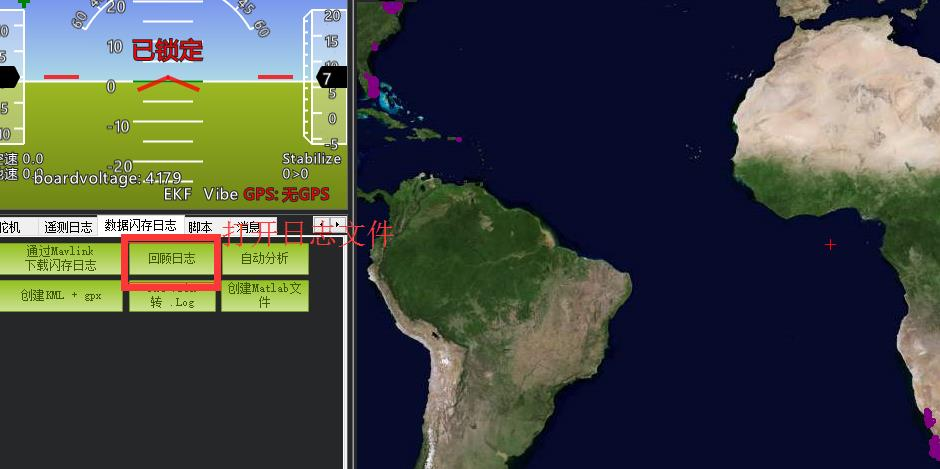
按1、2步骤进行操作
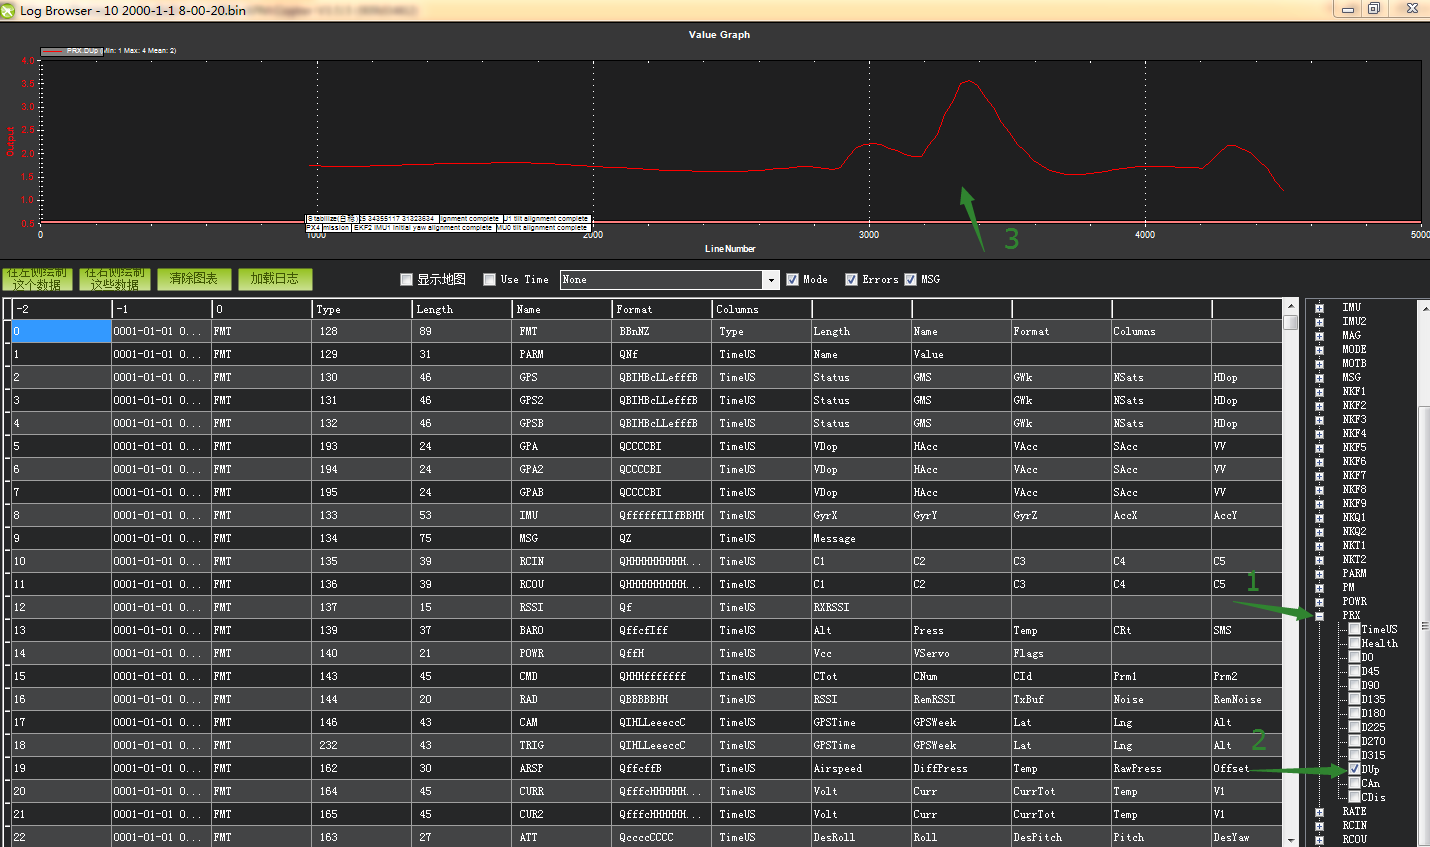
最后3箭头所指的数据即向上模块的检测到物体的距离。
向上防撞距离设置
按照前面的方法设置AVOID_MARGIN(防撞距离)的值即可。
向上防撞功能可以在定高和留待模式自动打开,不需要遥控器开关进行控制,需要关闭时,可以设置
功能三:定高功能
安装说明
模块朝下面方向安装
连接PIXHAWK
用4pin的线一端连接pixhawk的I2C口,另一端连接模块,如下图所示:

直接连接MINIPIX
用4条连接线的4Pin对6pin的线,4pin端连接模块,6pin端连接飞控,如下图所示:

通过I2C扩展板连接minipix
用4Pin对4pin的线,一端连接模块,另一端连接扩展板,如下图所示:

配置说明
1. 将SU04与飞控连接。在全部参数表搜索 RNGFND1_ 结果如下图所示:RNGFND1_TYPE修改成2 ,点击写入参数。断电重启飞控后飞控即可成功识SU04。(4.3以后的飞控固件启动时间变长,因此在使用旧超声波时需要先用电池给飞控上电,然后立即插入超声波方可连接成功)
2.再将RNGFND1_MAX_CM设置为450,RNGFND_MIN_CM设置为43(单位:cm),RNGFND1_ORIENT设置成25。
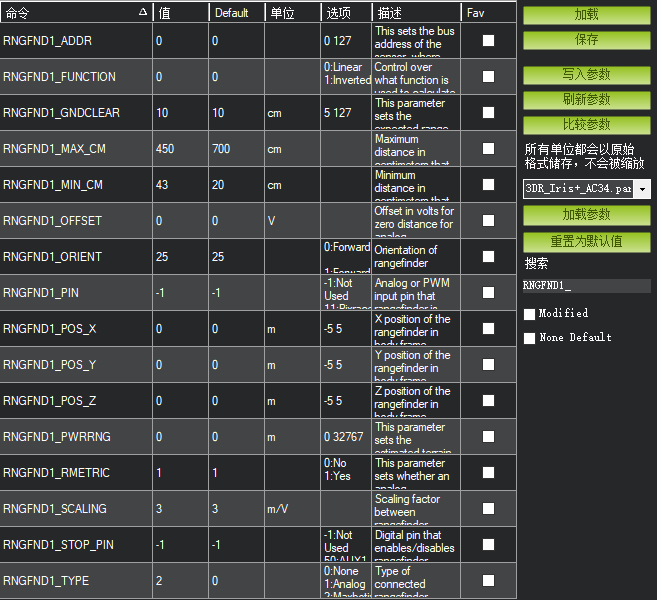
RNGFND1_MAX_CM是飞控在定高模式下能识别模块的最大距离
RNGFND1_MIN_CM是飞控在定高模式下能识别模块的最小距离
当模块发送的距离超过43~450cm时,飞控不识别模块的距离,通过气压计的高度来进行定高
查看超声波数据
在快速界面查看超声波数据。数据如果不显示,需要先给飞控上电,飞控指示灯闪烁后再接模块
将飞控连接地面站,在快速界面,双击选项卡,出来一个大的列表。在列表中选择sonarrange,则在该位置就会显示超声波的高度数据
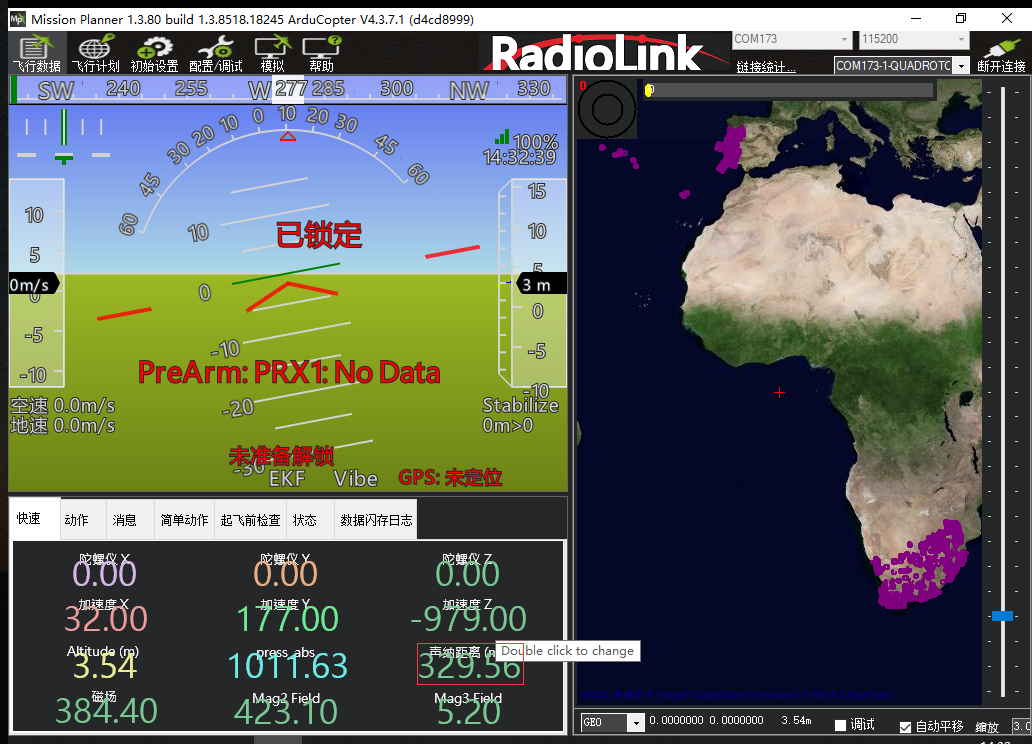
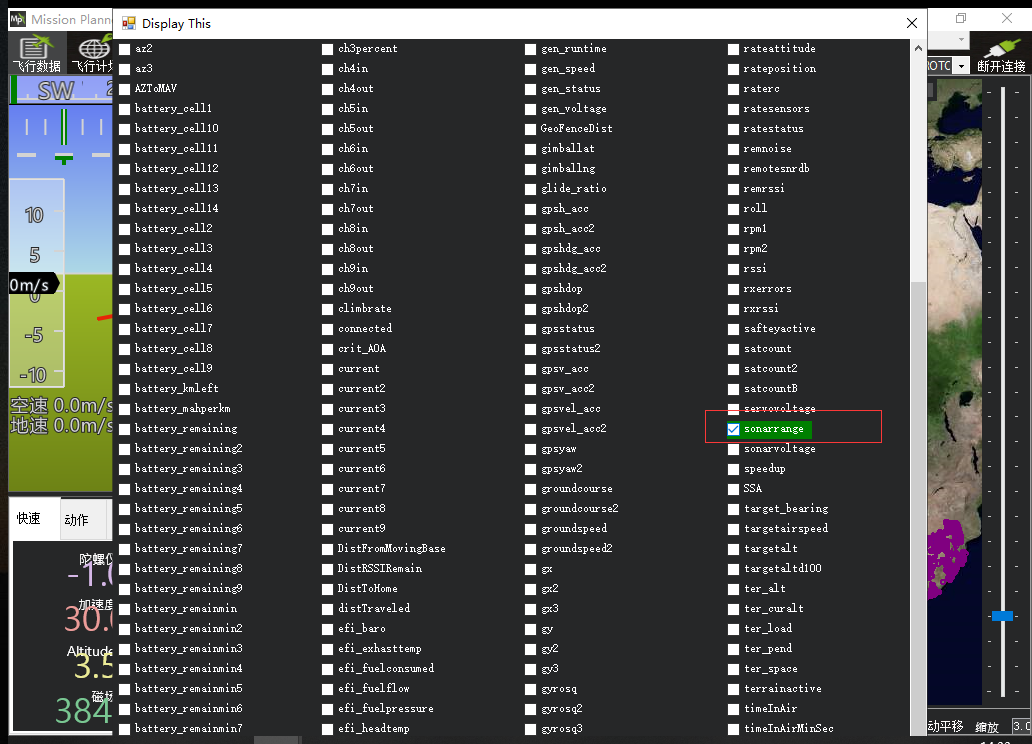
在debug界面显示超声波数据
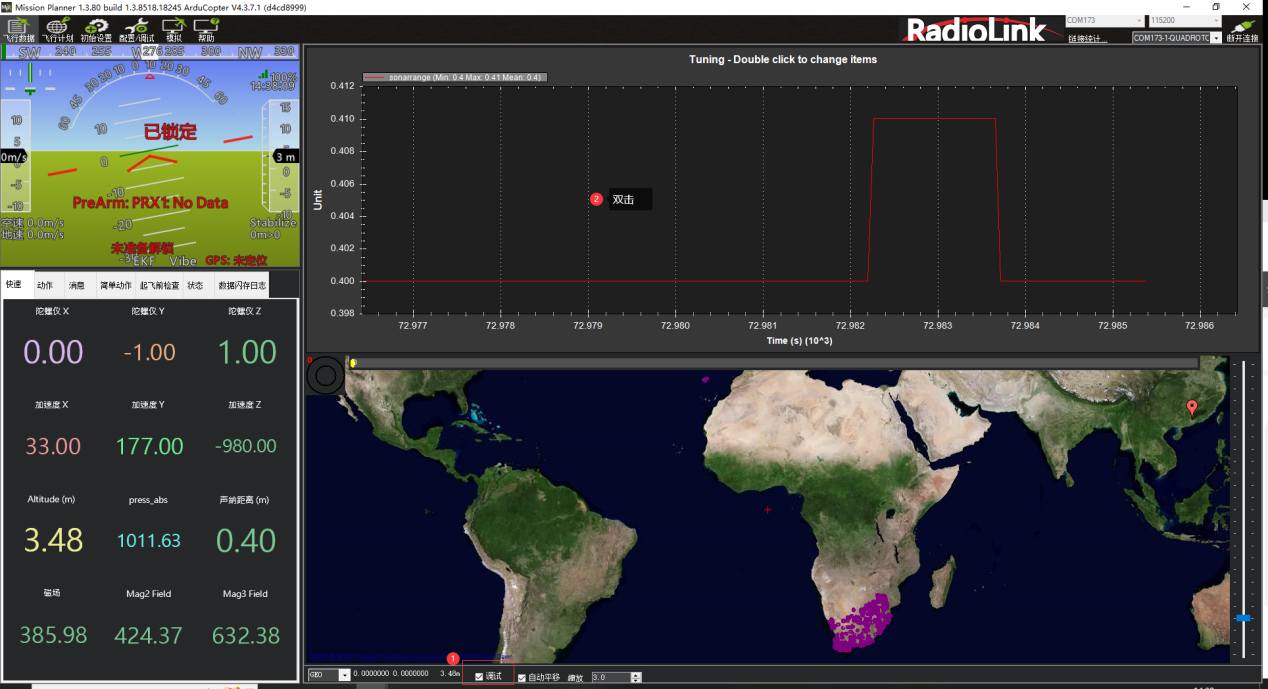
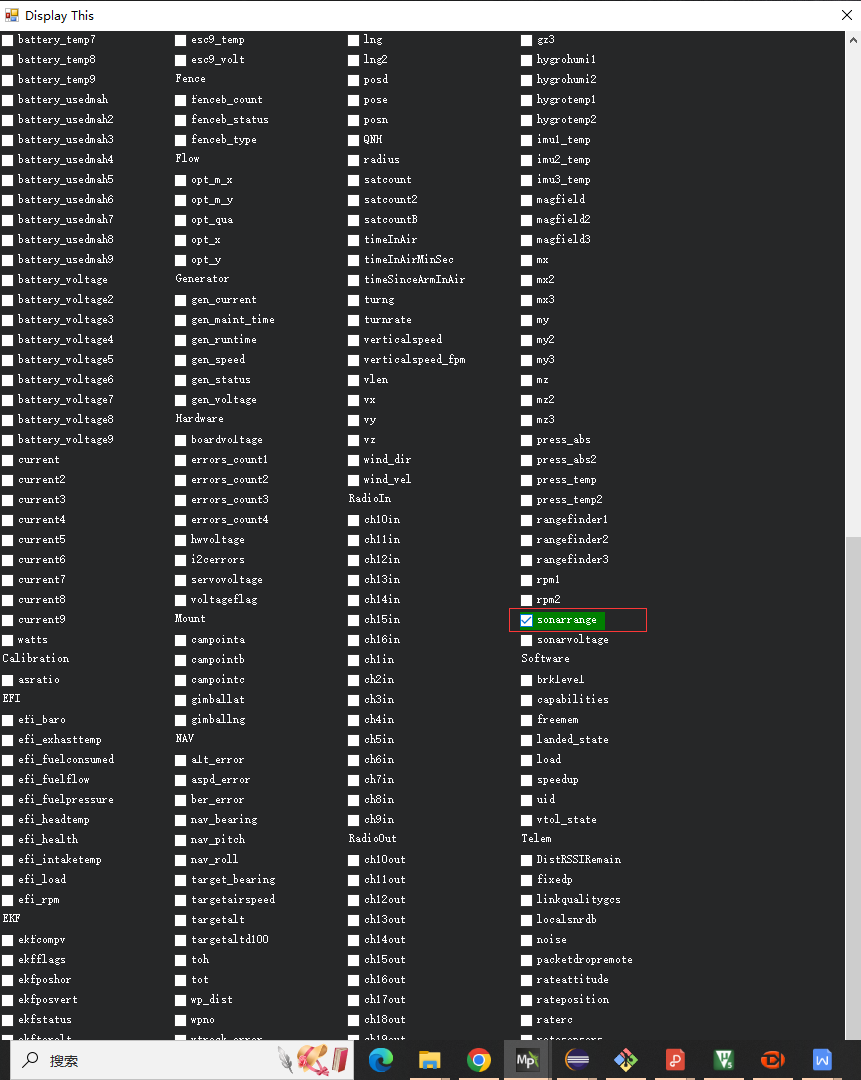
勾选地面站的调试选项,双击弹出的动态表格,在列表中选取sonarrange,即可显示超声波数据的动态波形。如下图所示
地面站报错
1.地面站提示:Bad LiDAR Health,如下图所示:
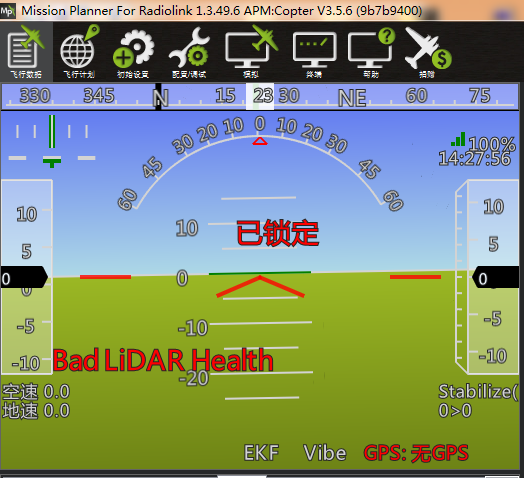
上图代表超声波异常,可能的原因为
PRX1_TYPE值设置错误
PRX1_TYPE值已经设置为2,但SU04没连接。如果要关闭SU04,可以设置PRX1_TYPE为0。
SU04模块连接错误
2.地面站提示:PreArm:Proximity X deg,0.40m,如下图所示:
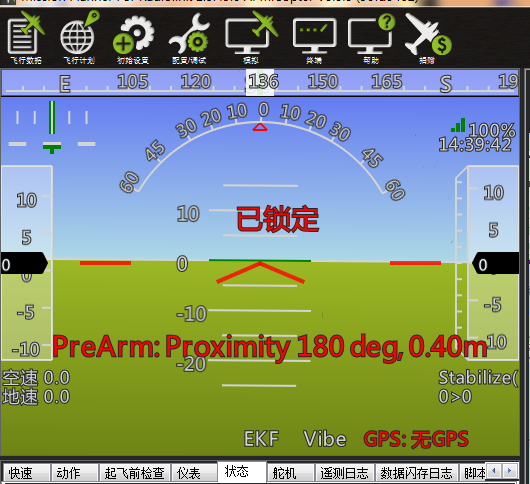
上图代表X度的SU04检测的距离小于60cm,因此飞控不给解锁,需要把飞行器远离障碍物大于60cm才能解锁。
售后服务条款
1. 本条款仅适用于深圳市乐迪电子有限公司所生产的产品,乐迪通过其授权经销商销售的产品亦适用本条款。
2. 乐迪产品自购买之日起,一周内经我司核实为质量问题,由乐迪承担返修产品的往返快递费,购买乐迪产品超过一周到一年内经我司核实为质量问题,用户和乐迪各自承担寄出返修产品的快递费。
3. 返修时需提供购买凭证或网络平台交易记录。
4. 乐迪产品自购买之日起七天内,在正常使用情况下出现质量问题,外观无损坏,凭购机凭证及机身条码在经销商处协商可以免费更换同型号产品;经销商在收到更换产品时必须第一时间通知乐迪公司予以备案更换。
5. 乐迪产品将由深圳市乐迪电子有限公司提供终身售后服务, 属于质量问题一年内免费保修;对于自购买之日起人为损坏、改装、拆机及超过一年免费保修期的,用户必须支付往返邮费及维修成本费用。 收费标准: 人工费+配件费用。
6. 为确保您的权益受到保护,并能及时有效的为您服务,请在购买乐迪产品时索要购机凭证。 用户享受本售后服务条款必须提供购机凭证。。
7. 返修产品将于乐迪公司收到后15个工作日内寄回给顾客,并附上维修报告。
8. 以上售后服务条款仅限于中国大陆销售的乐迪产品。
9. 港澳台及海外客户的售后问题发至邮箱after_service@radiolink.com.cn,具体售后细则视情况而定。
本方案最终解释权归乐迪电子所有。
乐迪微信公众平台
产品技术支持
售后电话:0769-22222087转8012
技术支持微信:19129346336
官方淘宝店铺:RadioLink乐迪电子工厂店
商业合作:sales@radiolink.com.cn
招聘精英:hr@radiolink.com.cn
感谢您对乐迪的支持!